Merevolusi Otomatisasi Industri: Teknologi 3D Vision Canggih untuk Robot
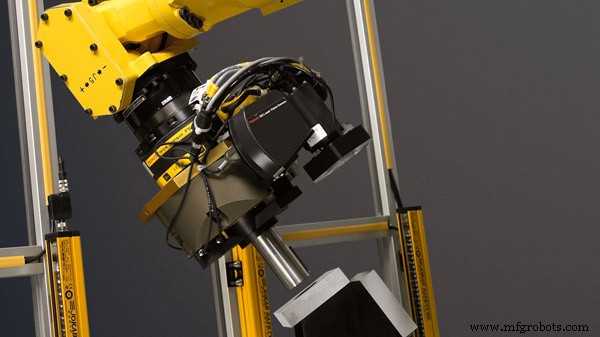
Saat lebih banyak industri menyadari kebutuhan akan robot dalam operasi mereka, jumlah robot industri yang terpasang di seluruh dunia akan mengalami pertumbuhan positif dalam lima tahun ke depan. Dengan minat yang berkembang ini pada otomatisasi datang lebih banyak investasi ke dalam penelitian dan pengembangan. Hasilnya adalah sistem robot yang lebih ramping dengan komponen yang lebih canggih. Tren yang berkembang untuk sel kerja robot adalah visi otomatis 3D. Teknologi ini memungkinkan robot untuk mengidentifikasi posisi, ukuran, kedalaman, dan warna objek. Sektor seperti logistika, pengolahan makanan, ilmu kehidupan, dan manufaktur sedang menemukan cara untuk mengotomatisasi proses mereka menggunakan komponen visual.
Apa saja pendekatan berbeda untuk visi 3D?
Teknologi visi bukan alat "one size fits all". Faktor tertentu seperti aplikasi, peralatan, produk, lingkungan, dan anggaran akan menentukan bagaimana mengintegrasikan visi ke dalam proses. Tidak ada standar dalam menyiapkan imaging 3D real-time dalam sistem robot. Namun, ada beberapa teknik standar yang digunakan oleh ahli integrasi visi, masing-masing diriset untukuntuk manfaat tugas tertentu. Teknik ini adalah stereo vision, time-of-flight (TOF), laser triangulation, dan structured light.
Laser Triangulation
Objek melewati sinar cahaya yang dipancarkan oleh laser scanner. Kamera yang diposisikan pada sudut tertentu merekam gambar garis laser saat item melewati, merusak sinar dan menciptakan profil objek.
Structured light
Proyektor menciptakan selang tipis cahaya untuk meretas pola pada objek. Kamera dari berbagai sudut mengamati garis lengkung yang berbeda dari cahaya untuk mengembangkan gambar 3D dari objek.
Time of Flight (ToF)
Kamera menggunakan laser scanner daya tinggi untuk memancarkan cahaya yang dipantulkan dari objek kembali ke sensor citra. Jarak dari kamera ke objek dihitung berdasarkan penundaan waktu antara cahaya yang ditransmisikan dan diterima.
Stereo vision
Sistem robot menggunakan dua kamera untuk merekam pandangan 2D yang sama dari objek yang diambil dari dua sudut yang berbeda. Perangkat lunak kemudian menggunakan posisi yang ditetapkan dari dua kamera dan membandingkan titik yang sesuai dalam dua gambar datar untuk mengidentifikasi variasi dan menghasilkan gambar.
Aplikasi apa yang menggunakan visi robotik 3D?
Ada kebutuhan untuk robot industri modern untuk mendeteksi objek, mengenali bagian, dan memegang komponen pada sudut yang tepat. Sementara robot tradisional sempurna untuk menempatkan bagian secara konsisten, robotika modern dapat mengkoordinasikan koreksi untuk mendeteksi di mana potongan berada. Daripada seluruh lini produksi terhenti karena tindakan berikutnya tidak dalam urutan yang pasti, sistem dengan cepat mengenali perubahan dan menyesuaikannya. Akibatnya, serangkaian aplikasi industri di seluruh industri berinvestasi pada visi robotik 3D. Ini mencakup industri logistika, pengolahan makanan, ilmu kehidupan, manufaktur, dan otomotif. Dengan begitu banyak sektor yang mengotomatisasi, penggunaan teknologi visi berkembang ke wilayah baru. Aplikasi depalletizing menggunakan komponen visi 3D untuk memindai palet yang diisi dengan berbagai jenis kotak pengiriman untuk pengurutan. Mereka menggunakan scanner untuk mengirim gambar ke perangkat lunak untuk memungkinkan robot mendeteksi jenis kotak berdasarkan pola tekstur dan mengirimnya ke area yang ditetapkan. Pabrik pengolahan makanan menggunakan teknologi visi multispetral dan pencahayaan khusus untuk memeriksa produk dan mendeteksi kerusakan. Aplikasi yang secara tradisional menggunakan teknologi visi sedang meningkat ke peralatan yang lebih inovatif. Sebuah perusahaan penerbangan mengganti alat inspeksi tradisional dengan pemindaian 3D untuk memeriksa daun turbine untuk cacat, mengurangi waktu inspeksi dari 18 jam menjadi 45 menit. Teknologi visi akan terus berkembang, dengan tren di masa depan yang diprediksi dalam aplikasi logistika, visi mesin multispetral, adaptasi menggunakan pembelajaran mesin dengan visi 3D, dan lensa cair untuk memungkinkan gambar yang lebih tepat dari jarak yang lebih jauh.
Subsistem dan komponen krusial untuk aplikasi visi
Sistem otomatisasi yang paling terkoordinasi memiliki lebih dari satu sistem kontrol otomatis dan komponen yang terintegrasi untuk membuat rangkaian sel kerja yang efisien. Saat mengintegrasikan opsi visi 3D canggih seperti pelacakan objek, profil produk, dan bin picking ke dalam baris produksi, sistem harus menghasilkan data citra 3D. Penggunaan visi 3D dalam sistem robot memerlukan integrasi berbagai komponen untuk memfasilitasi pasokan daya yang memadai, pemrosesan real-time, dan keselamatan. Komponen krusial lain dari otomatisasi yang sukses adalah kemampuan komunikasi. Ini adalah praktik yang baik di era digital untuk memiliki port konektivitas untuk menghubungkan sistem secara digital ke peralatan lain untuk berbagi data. Teknologi robot yang muncul memfasilitasi konektivitas Wi-Fi untuk tujuan yang sama. Pada tahap desain, melakukan studi penilaian risiko adalah satu-satunya cara untuk mengidentifikasi dan menghapus masalah dari sistem yang bisa mengancam fungsi. Robot yang diaktifkan visi 3D dapat menghentikan peralatan dengan aman untuk mencegah cedera dan kerusakan pada peralatan. Jika pembeli berinvestasi dalam penelitian dan perencanaan awal, hasilnya akan menjadi sistem otomatisasi yang fleksibel dan mudah digunakan.
Kesimpulan
Manufaktur modern menuntut lebih dari yang lebih sedikit, dengan lini produksi yang lebih ramping yang perlu menyediakan output yang lebih besar. Pengaruh visi robotik akan terus berkembang ke area produksi yang berbeda dan menemukan cara baru untuk meningkatkan proses otomatis. Harapkan lebih banyak komponen visual 3D menjadi umum dalam sistem otomatis di masa depan.



