Meningkatkan Efisiensi Bengkel Kerja dengan Lengan Cobot Kompak
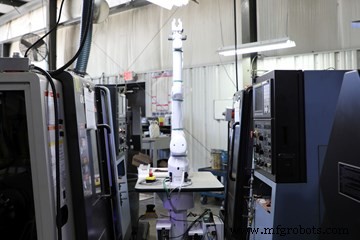
Automasi pemeliharaan mesin semakin umum di bengkel kerja di seluruh Amerika Serikat, beraneka ragam bentuk dari sederhana hingga kompleks. Untuk banyak bengkel ini, sistem otomasi semakin dapat berupa sesuatu yang tidak memenuhi banyak ruang di lantai produksi, tidak memerlukan integrasi skala besar, dan memiliki fleksibilitas untuk dengan mudah dipakai ulang untuk pekerjaan di masa depan. B.I.C. Precision Machine Co. Inc. adalah contoh: Automasi di sini berupa lengan cobot.
Tahun lalu Februari, bengkel kerja berbasis Blanchester, Ohio memutuskan untuk mengotomatisasi pekerjaan kontrak berulang yang sangat intensif tenaga kerja. Dulu, satu karyawan memuat dan membongkar bagian dari dua bor Doosan yang terletak tegak lurus satu sama lain, yang menghasilkan inti besi silikon yang digunakan dalam alat keselamatan kereta api. Waktu siklus yang cepat membuat karyawan pada dasarnya berputar-putar sehari penuh saat merawat mesin.
Untuk meredakan beban fisik pekerjaan ini, bengkel terlebih dahulu memodifikasi pintu mesin untuk terbuka otomatis, kemudian memasang pedal kaki dan tombol telapak tangan untuk membuka dan menutup chuck, tetapi sifat berulang pekerjaan masih berat bagi karyawan. Untuk memburukkan hal, bengkel mengalami masalah kualitas saat memindahkan karyawan masuk dan keluar dari posisi tersebut dalam tugas seminggu.
"Kami menjalankan dua shift pada bagian ini 24 jam sehari, dan kami mendapatkan keluhan," kata Foreman Shawn Allen. "Karyawan benci memuat dan membongkar dua mesin."
Beraksi dengan Otomasi
Untuk menyelesaikan masalah ini, B.I.C. berinvestasi pada lengan robot kolaborasi OB7 dari Productive Robotics, yang disuplai oleh Absolute Machine Tools. OB7 adalah cobot independen tujuh axis yang memiliki jangkauan 1.000 mm dan dapat menampung beban 11 pound dengan repeatability ±0,1 mm.
Kemampuan lengan cobot untuk bekerja aman di samping karyawan B.I.C. tanpa kebutuhan pagar keselamatan sangat penting bagi perusahaan karena mereka tidak ingin otomasi menggantikan pekerja manusia. Sebaliknya karyawan menghabiskan minggu mereka melakukan tugas memuat dan membongkar yang berulang, mereka sekarang bebas untuk menyiapkan bagian untuk lengan cobot dan melakukan pekerjaan yang lebih menarik juga, seperti pemeriksaan kualitas pada bagian toleransi ketat.
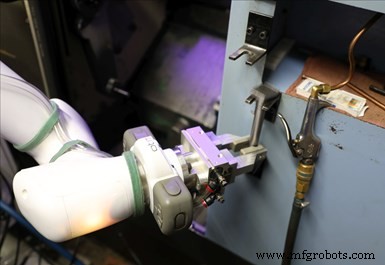
Untuk mengintegrasikan robot ke dalam sel bor, Absolute bekerja dengan B.I.C. untuk menempatkan mesin sejajar satu sama lain sehingga lengan cobot dapat ditempatkan di antara mesin. Menggunakan gripper pneumatik kustom yang dirancang oleh Absolute, cobot membongkar inti dari bor pertama dan menempatkannya di stasiun panggung spesial bawah yang terletak di dekat pintu bor kedua. Lengan cobot kemudian kembali ke bor pertama dan memegang serta memuat inti yang belum diproses yang menunggu di stasiun panggung tunggal bor. Lengan cobot pindah ke bor kedua, tempat gripper menghapus bagian yang selesai dan menempatkannya di stasiun panggung atas sebelum memuat mesin dengan inti yang menunggu di stasiun bawah. Akhirnya, lengan cobot mengambil bagian selesai dari stasiun panggung atas dan menempatkannya pada tabir inti yang selesai. Proses ini memungkinkan lengan cobot untuk mengakses hingga 20 inti dalam satu proses, berjalan selama sekitar setengah jam sebelum karyawan diperlukan untuk menyiapkan inti baru untuk diputar dan memindahkan inti yang selesai ke operasi pemotongan akhir.
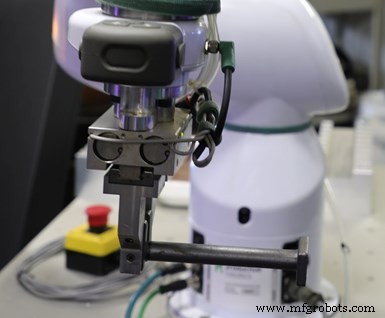
Sementara B.I.C. puas dengan hasil akhir dari integrasi cobot, instalasi awal memerlukan beberapa upaya. Tantangan pertama adalah memegang bagian secara konsisten. Karena inti besi silikon dimulai sebagai forg, bagian tidak konsisten dalam bentuk. Untuk mengatasi ini, Absolute merancang gripper pneumatik kustom untuk mengganti gripper elektronik asli lengan cobot. Tantangan kedua adalah jumlah lokasi yang besar—10 total—yang diperlukan bengkel untuk mengajari lengan cobot untuk melakukan tindakan yang dijelaskan di atas. Untungnya, OB7 tidak diprogram seperti robot tradisional. Sebaliknya, pemrograman menggunakan tablet Samsung yang menjalankan aplikasi dalam mode ajar yang melacak meniru jalur lengan cobot.
Burns mengatakan mencapai pemrograman dan gripper yang tepat memerlukan waktu—bahkan otomatisasi "mudah" seperti cobot tidak berhasil seketika. Namun, menghindari kelelahan repetitif dan memenuhi persyaratan toleransi ketat telah membuat otomasi layak, katanya.



