Otomatisasi Bengkel Pekerjaan: Tingkatkan Produktivitas & Potong Biaya
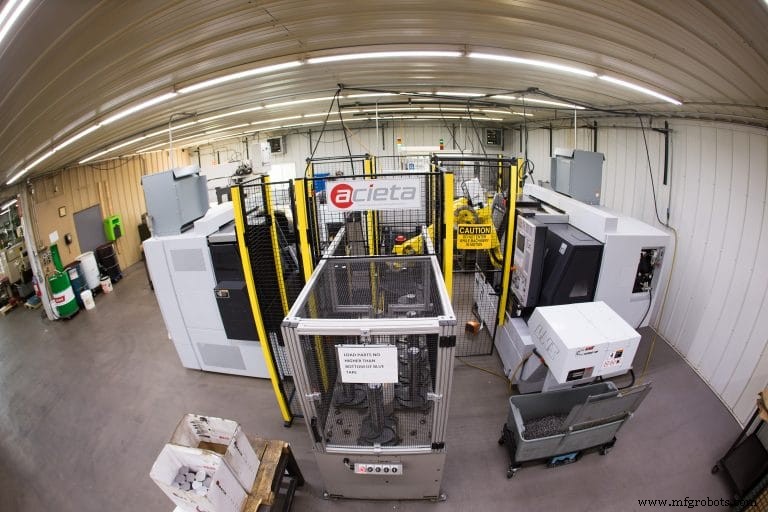
Satu operator terkadang dapat merawat banyak robot, masing-masing merawat banyak mesin—semuanya menambah upaya!
Jika "otomatisasi" adalah derau konstan yang Anda dengar dari hampir semua orang di logam hari ini, pemilik bengkel pekerjaan mungkin satu-satunya orang yang berteriak "Tidak!" atau setidaknya "Tunggu!" Bagaimana, mereka tanya, Anda dapat mengotomatisasi dengan hemat biaya bagian volume rendah, campuran tinggi? Namun itu tidak hanya dapat dilakukan tetapi mungkin diperlukan.
Seperti yang diungkapkan Steve Alexander, vice president operasi di Acieta LLC, integrator otomatisasi dengan lokasi di Waukesha, Wis., dan Council Bluffs, Iowa, "AS memimpin dunia dalam manufaktur, tetapi juga memiliki salah satu biaya tenaga kerja per jam manufaktur tertinggi. Bengkel pekerjaan tidak hanya bersaing dengan bengkel lokal lainnya untuk bisnis, mereka juga bersaing dengan negara lain. Otomatisasi dapat menurunkan biaya mereka sehingga mereka dapat lebih baik bersaing."
Dia menambahkan bahwa permintaan kapasitas manufaktur melebihi pasokan tenaga kerja yang tersedia dan "bengkel pekerjaan mungkin menemukan sulit untuk bersaing dengan bengkel mesin yang lebih besar dan lebih terkemuka" untuk bakat yang semakin mahal. Tetapi robot dapat merawat banyak mesin dan, dalam beberapa kasus, satu operator dapat merawat banyak robot, masing-masing merawat banyak mesin.
"Itu membebaskan operator untuk melakukan operasi sekunder, seperti membuang burr bagian, assembly atau menghabiskan lebih banyak waktu untuk pemeriksaan kualitas," kata Alexander. Untuk menyebut dua contoh saja, Central United di Newburg, Wis., menggunakan satu robot FANUC M-20iB untuk merawat dua gerinda. Pelanggan Acieta lain di New Berlin, Wis., menggunakan satu robot FANUC R-2000iB untuk merawat empat mesin. "Dalam kedua kasus, hanya ada satu operator yang bertanggung jawab untuk memuat bagian mentah ke dalam konveyor atau stasiun antrean untuk robot untuk diambil."
Alexander menambahkan alasan yang sama menarik untuk mengotomatisasi: ergonomi. "Cedera tempat kerja adalah kekhawatiran untuk bengkel berapa pun ukurannya. Sesederhana memuat bagian ke dalam chuck gerinda dapat dengan cepat menjadi cedera stres berulang bagi operator ketika proses itu diulang ratusan kali sehari. Antara waktu hilang dan klaim, cedera ini membiayai perusahaan miliaran dolar setiap tahun. Robot yang diintegrasikan dengan benar dapat menghapus proses berulang dari operator, sehingga meningkatkan kesejahteraan karyawan."
Opsi & Integrator
Sampai sini baik. Namun seperti yang dijelaskan John Lucier, manajer otomatisasi untuk Methods Machine Tools Inc., Sudbury, Mass., tujuan sederhana "membuat lebih banyak bagian secara lebih efisien" dapat mengarah pada pendekatan yang sangat berbeda tergantung pada jenis pekerjaan yang dihasilkan dan volume yang terlibat.
Misalnya, katakanlah bengkel pekerjaan volume menengah perlu pergantian beberapa kali per minggu. "Dengan perencanaan yang tepat, sel dapat diganti pada shift dengan tenaga, memungkinkan produksi tanpa pengawasan yang baik pada shift berikut." Dan dalam konteks ini, kecepatan yang diperlukan robot akan berguna besar pada waktu siklus pemesinan bagian yang dihasilkan. Semakin pendek waktu siklus, semakin cepat robot perlu dan semakin tidak mungkin satu robot mendukung beberapa mesin.
Tetapi bengkel dengan volume yang lebih rendah—bahkan ukuran lot satu—juga dapat menjadi kandidat yang baik untuk otomatisasi, jelaskan Lucier. Kecuali bahwa "pertimbangan terpenting adalah mengurangi waktu pergantian, atau bahkan sepenuhnya menghilangkan waktu setup. Orang terjerumus pada waktu siklus dan waktu muat/muat, tetapi jika volume Anda sangat rendah hingga setengah waktu Anda dihabiskan untuk pergantian, maka menyerang waktu pergantian, bahkan dengan mengorbankan waktu siklus, mungkin masuk akal."
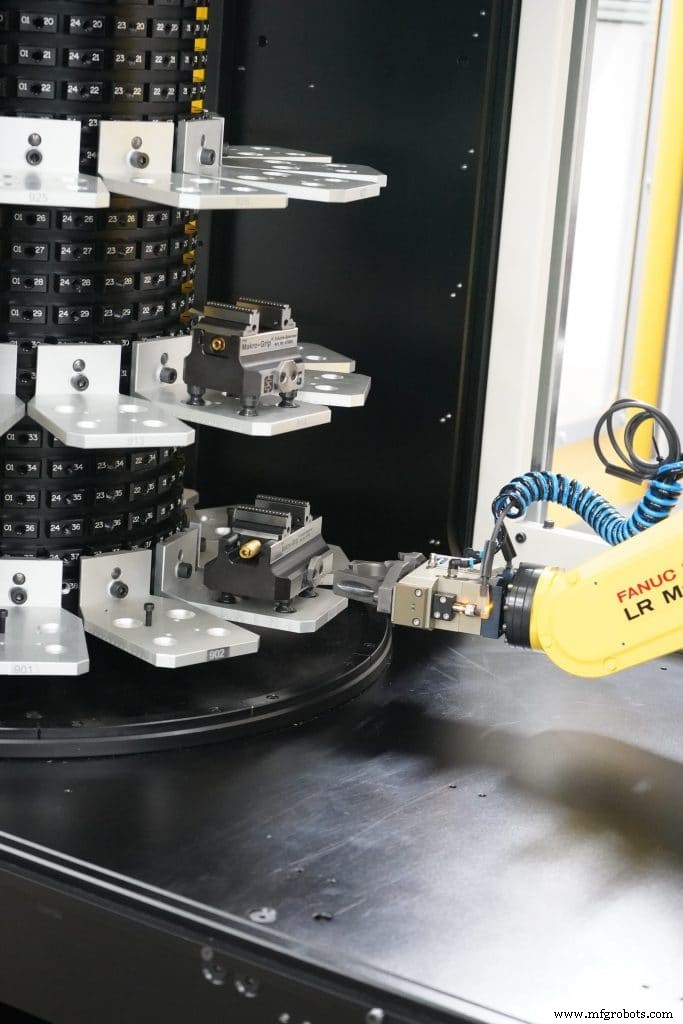
Salah satu cara untuk "menghilangkan" setup adalah mengotomatisasinya, dan robot saat ini dapat diprogram untuk mengganti end-of-arm tooling mereka sendiri dan workholding di mesin. Pendekatan lain adalah memuat palet umum dari carousel (atau jenis stacker lain) terlepas dari bagian yang dihasilkan. Ini menghilangkan kebutuhan untuk mengganti tooling robot atau memprogram gerakan muat/muat yang berbeda untuk bagian yang berbeda.
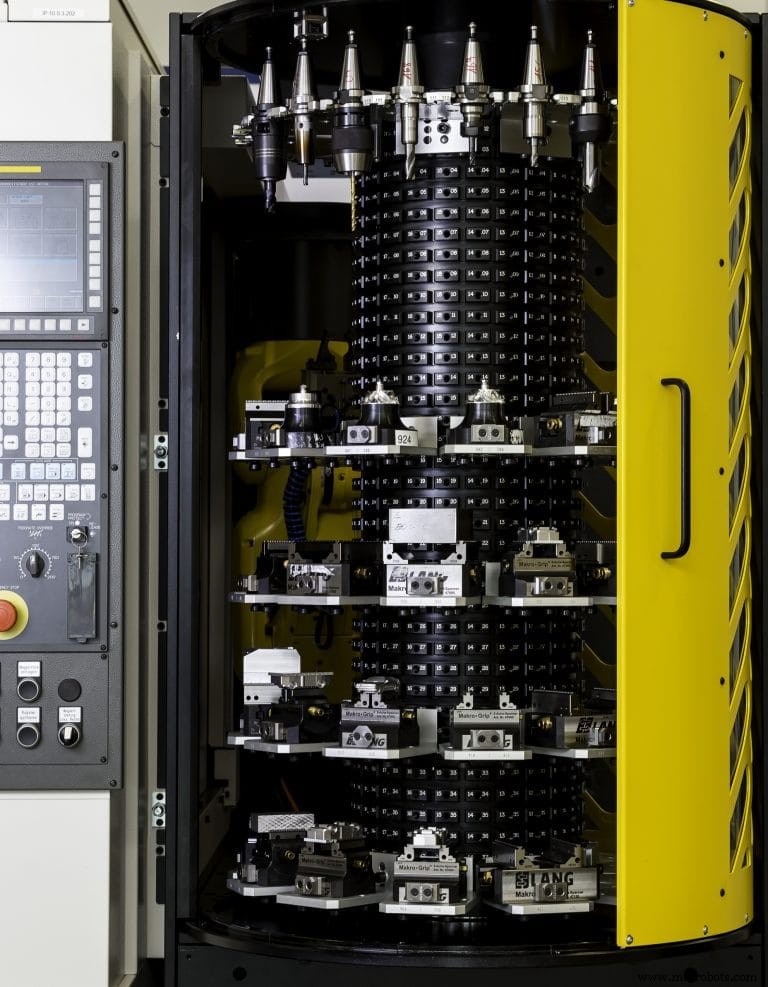
Sistem PlusK Methods membawa konsep ini lebih jauh dan juga memuat toolholder dari carousel. Dirancang untuk mendukung mesin RoboDrill FANUC, carousel PlusK memiliki cincin lima, masing-masing memiliki 12 stasiun, untuk total 60 stasiun. Setiap stasiun dapat menampung palet bagian atau toolholder dan robot dapat memuat bagian pada meja kerja RoboDrill dan alat ke dalam turret terintegrasi 21-alat mesin.
Tetapi seperti yang ditunjukkan Lucier, jika Anda ingin mengotomatisasi produksi 30 atau 40 bagian yang sama sekali berbeda, 21 alat mungkin tidak cukup. "Kami biasanya memuat bagian dalam kecil lima-sumbu vis dari pemasok seperti Lang Technovation," jelaskan Lucier. "Dan kami biasanya mencampur dan mencocokkan antara bagian dan alat dalam carousel. Katakanlah satu pekerjaan memerlukan lima alat yang berbeda dari alat yang digunakan pada pekerjaan sebelumnya. Saya dapat menggunakan robot untuk memuat setiap alat sesuai kebutuhan, atau untuk memuat semua lima alat ke dalam turret sekaligus, mirip dengan cara operator menyiapkan pekerjaan."
Jika pertimbangan ini mulai membuat pusing, itu dapat dipahami. Karena meskipun implementasi otomatisasi telah menjadi jauh lebih mudah dalam beberapa tahun terakhir, itu masih cukup sulit sehingga sebagian besar bengkel pekerjaan akan bijaksana untuk memanfaatkan integrator seperti Acieta dan Methods. Dari perspektif Lucier, memprogram robot adalah bagian yang mudah. Hal-hal seperti menangani workholding otomatis, pengeluaran chip di zona kerja, dan cara terbaik untuk menyajikan bagian kepada robot adalah tantangan yang lebih besar. Itulah di mana nasihat ahli benar-benar membayar.
Mengotomatisasi Mesin Legacy
Ini adalah contoh bagaimana itu bisa terjadi. Pada pertengahan 2017 Gary Kuzmin, pemilik All Axis Machining di Dallas, Texas, adalah contoh buku teks dari frustrasi bengkel pekerjaan. Dia memiliki lebih banyak pekerjaan potensial daripada tenaga kerja yang tersedia dapat mendukung dan bengkel penuh dengan mesin pemesinan lima-sumbu Jerman kelas atas, EDM, dan teknologi lain yang OEM tidak dapat secara ekonomis diotomatisasi dengan tingkat serbaguna yang bisa mengeluarkannya dari situasi ini. Solusinya adalah berinvestasi pada robot kolaboratif dari Universal Robots (UR), Ann Arbor, Michigan.
Seperti pemilik bengkel pekerjaan lainnya, kebutuhan utama Kuzmin adalah mempertahankan "fleksibilitas penuh" dalam operasinya. "Kami akan membuat bagian selama dua atau tiga hari dan kemudian kami pindah ke yang lain. Dalam satu bulan kami mungkin membuat 30 hingga 40 bagian yang berbeda pada satu mesin." Jadi dia membutuhkan robot yang mudah diatur dan diganti. Dan dia memerlukan fitur seperti gripper kontrol gaya sehingga robot dapat menyesuaikan diri dengan bagian yang berbeda dan perubahan dari stok mentah menjadi bagian selesai yang lebih tipis dindingnya.
UR memenuhi semua harapan. Robot mereka memiliki antarmuka pemrograman pada teach pendant genggam. Mereka beroperasi dengan aman berdampingan dengan manusia karena robot secara otomatis berhenti ketika menyentuh operator (dahulu istilah robot kolaboratif, atau "cobot"). Mereka mudah dilatih dan tidak menakutkan.
Kuzmin menjelaskan bahwa alasan kunci untuk fleksibilitas solusi UR adalah arsitektur terbuka yang telah memungkinkan pihak ketiga untuk mengembangkan perangkat lunak, sistem visi, end-effector dan aksesori lain yang bekerja dengan robot UR. UR memfasilitasi upaya integrasi dengan menyediakan showroom online one-stop yang disebut UR+.
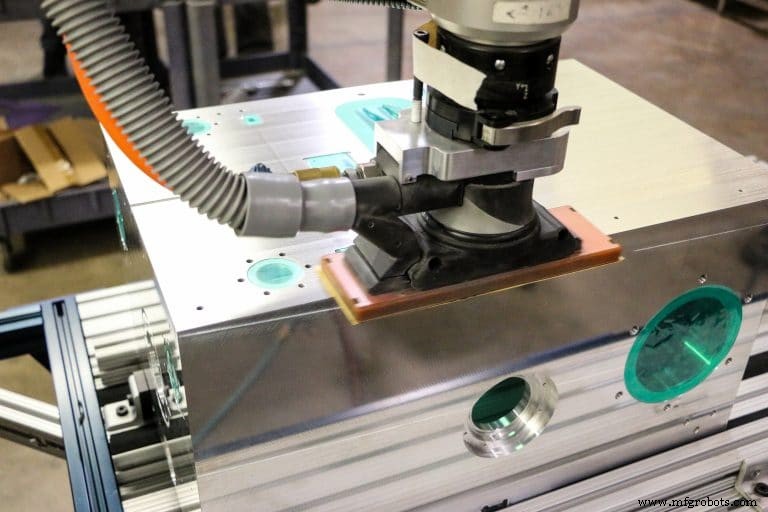
Bahkan dengan itu, Kuzmin menemukan bahwa tidak ada solusi siap pakai untuk memprogram robot untuk melakukan penggerusilan atau pengikisan, dua fungsi yang ingin diotomatisasikan karena mereka berat bagi manusia, dan terutama pekerja lebih tua. Jadi All Axis menggunakan software development kit gratis UR untuk membuat rutinitasnya sendiri, yang mengikuti kelengkungan bagian berdasarkan model CAD.
Plugin ini mengintegrasikan kontrol aplikasi melalui teach pendant cobot itu sendiri. "Universal Robots telah melakukan pekerjaan hebat dalam membuat solusi ini tersedia untuk bengkel seperti kami," kata Kuzmin. "Kami tidak terkunci dalam lingkungan proprietary. Sebaliknya, kami diberikan buku resep dengan cara mudah untuk memperluas komunikasi," tambah bahwa All Axis menggunakan protokol seperti TCP/IP, Ethernet, Modbus dan Profinet untuk menghubungkan cobot dan mesin.
"Keuntungan lainnya adalah kami tidak perlu membayar perjanjian lisensi khusus—semuanya datang dengan pembelian cobot UR," kata Kuzmin. "Kami mendaftar di situs web UR untuk menjadi pengembang, dan kami mengunduh elemen yang kami butuhkan."
Dalam contoh lain, All Axis memutuskan bahwa mereka ingin kemampuan untuk memindahkan cobot dari mesin ke mesin secepat mungkin. Tantangannya adalah menciptakan sistem yang baik mengarah ulang cobot ke mesin berikutnya dan mengamankannya ke lantai tanpa membor lubang di beton. Solusinya adalah menempelkan wadah ke beton dengan epoxy dan memasang pin indeksasi.
"Jika robot perlu dipindah atau diperbaiki, Anda cukup membuka kunci dan mencabut pin dan memindahkan robot sesuai kebutuhan," kata Kuzmin. "Saat Anda mengubah posisi robot dan mengunci pin, semuanya masih terindeks. Kami juga memasang tray presentasi ke stand robot, sehingga posisinya relatif terhadap sumbu robot tidak pernah berubah."
Dalam beberapa bulan, Kuzmin dan timnya menjadi sangat mahir dalam mengintegrasikan cobot (mereka sekarang memiliki tujuh) dan sangat bersemangat dengan manfaat otomatisasi, mereka menciptakan perusahaan terpisah yang disebut All Axis Robotics. Sementara Kuzmin mengatakan relatif mudah untuk mengotomatisasi mesin baru dengan membelanjakan sekitar $150.000 dengan OEM, dia melihat potensi besar dalam mengotomatisasi mesin legacy, yang merupakan fokus mereka.
Untuk mengambil satu contoh bagaimana otomatisasi membantu keuangan di All Axis Machining, satu pekerjaan yang biasanya memakan waktu enam bulan selesai dalam 2½ bulan dengan menggunakan robot. "Itu luar biasa. ROI sekitar tujuh hingga delapan bulan," kata Kuzmin.
Dalam inovasi paling mengesankan mereka, All Axis menggabungkan robot UR dengan mikroskop dan kamera off-the-shelf, plus kecerdasan buatan (AI) dan deep learning, untuk menciptakan sistem yang mendeteksi burr, tepi gulung atau anomali apa pun (seperti hardware yang hilang) pada bagian.
Itu penting, karena seperti yang dijelaskan Kuzmin, banyak burr tidak dapat diidentifikasi kecuali di bawah pembesaran dan mata manusia akan menjadi lelah setelah hanya 20-30 menit pemeriksaan semacam itu. Tetapi juga sulit untuk diotomatisasi.
"Burr seperti salju—tidak ada dua yang sama," kata Kuzmin. "Sistem kami, yang kami sebut Aurora, menggunakan AI untuk mengajari dirinya sendiri bagaimana burr terlihat. Semakin banyak burr yang dilihat, semakin baik kemampuannya mendeteksi mereka. Sistem akan mengidentifikasi burr, mengklasifikasikannya, dan mengurutkan bagian setelah ditolaknya karena burr. Ini juga mencatat pemeriksaan dan lokasi burr sehingga operator dapat kembali untuk memperbaiki bagian secara efisien dan melanjutkannya."
All Axis memperkenalkan Aurora pada 2018 dan Kuzmin mengatakan respons terbesar adalah: "Kami telah mencari sesuatu seperti ini selama bertahun-tahun!" Rilis mendatang sistem akan mencakup kemampuan untuk memasukkan insert helical (biasa disebut Heli-Coils) dan hardware ke dalam bagian juga.
Robot Industri Bertempur Kembali!
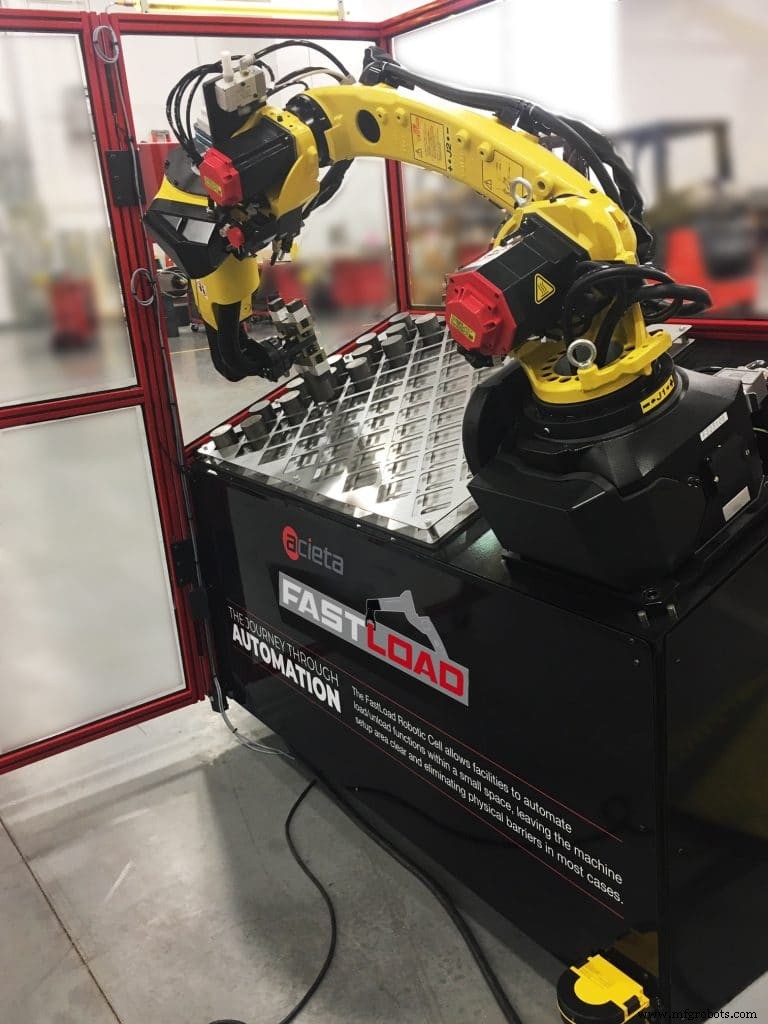
Seperti yang dibahas, cobot UR mudah diatur dan diintegrasikan dengan berbagai mesin dan aksesori. Tetapi penyedia robot industri seperti FANUC dan KUKA Robotics memperhatikan fitur seperti teach pendant genggam yang intuitif dan memperkenalkan versi mereka sendiri.
Lucier Methods mengakui bahwa "pada suatu masa memang benar bahwa robot kolaboratif lebih mudah diprogram. Tetapi pengaturan robot industri sekarang tidak benar-benar berbeda dari pengaturan robot kolaboratif." Fungsi setup "grab it and drag it" juga tersedia pada robot tradisional, meskipun Lucier mengatakan ini paling baik digunakan untuk kasus di mana Anda hanya ingin menempatkan bagian pada meja atau terhadap blok.
"Itu sempurna untuk sesuatu seperti mengajari robot untuk memuat CMM karena mesin hanya perlu tahu sekitar di mana bagian berada untuk menemukan tepi, dan kemudian lanjut untuk melakukan pengukuran," kata dia. "Tetapi jika saya memuat ke dalam chuck atau vis, saya memiliki lebih banyak kontrol saat saya mengajarinya dengan programming pendant."
Ada juga berbagai aksesori untuk robot industri. Misalnya, kata Lucier, gripper quick-change dan force-control tidak unik untuk cobot. "Schunk memiliki garis gripper sensing gaya yang menggunakan servo motor, menjauhi pneumatics, yang lebih sulit untuk diubah. Anda dapat benar-benar menyesuaikan listriknya."
Orang robot industri juga memiliki solusi yang memungkinkan Anda untuk dengan cepat mengubah posisi robot dari mesin ke mesin. Dalam kasus FANUC, kamera pada robot memindai tiga decal pada mesin "baru" untuk mengarah ulang dirinya secara otomatis.
Tetapi dalam beberapa bulan mencoba, Lucier mengatakan mereka tidak dapat menemukan situasi di mana kemampuan tersebut berguna. "Memindahkan robot dari mesin ke mesin melibatkan lebih dari sekadar memindahkan robot. Pikirkan semua hal yang perlu Anda ubah: Mungkin end-of-arm tooling, in-feed, out-feed…" Solusi yang lebih baik adalah satu di mana setiap mesin memiliki robotnya sendiri atau robot melayani beberapa mesin, mungkin dengan dual end effectors sehingga dapat beralih antara jenis bagian tanpa campur tangan.
Ini juga kasus bahwa integrator seperti Acieta dan Methods dapat menambahkan robot tradisional ke mesin legacy, dan robot dihargai sekitar sama dengan cobot. Jadi mempertimbangkan tawaran saat ini, keuntungan terbesar cobot adalah kemampuan mereka untuk berfungsi di dekat manusia tanpa ruang dan biaya pagar.
Kelemahan adalah mereka lebih lambat dari robot industri tradisional dan terbatas pada bagian yang lebih ringan. Model terbesar UR menangani bagian hingga 24 lb (10 kg). Waktu muat/muat yang lebih lambat tidak signifikan pada bagian dengan waktu siklus panjang, tetapi dapat mengurangi output pada pekerjaan volume menengah hingga tinggi dengan waktu siklus lebih pendek.
Kuzmin dari Axis Machining tidak melihat kebutuhan akan kecepatan, "hanya konsistensi dan keandalan—terutama pada bagian dengan waktu siklus panjang. Lebih baik memiliki cobot yang memuat bagian dengan kecepatan yang andal dan kemudian menggunakannya untuk mengikis bagian lain saat mesin berjalan. Dan jika Anda tidak butuh kecepatan, mengapa mengambil risiko?"
Lucier dan Alexander memperingatkan untuk tidak memperlebih-lebih manfaat dapat bekerja tepat di samping robot. Untuk satu hal, Lucier指出, Anda sudah harus melindungi operator dari area pemesinan. Alexander menambahkan bahwa jika cobot menangani bagian dengan tepi tajam (seperti halnya biasanya dalam pemesinan), "tidak kolaboratif atau aman bagi operator untuk bekerja di dekatnya."
Kedua Lucier dan Alexander mengatakan menggabungkan "teknik kolaboratif" dengan robot industri menawarkan kompromi yang berguna. "Untuk produsen yang mencari lantai terbuka dengan pagar minimal, robot industri memiliki kemampuan untuk bekerja dalam lingkungan tanpa pagar dengan menggunakan area safety scanners," jelaskan Alexander. "Dan mereka dapat bekerja dalam lingkungan tanpa pagar ini tanpa mengorbankan kecepatan. Saat operator memasuki zona keamanan pertama, robot melambat. Saat operator memasuki zona keamanan kedua, robot berhenti sepenuhnya."
Di sisi lain, kata Lucier, karena zona keamanan untuk pendekatan ini adalah 3-4 kaki, robot seringkali akan melambat jika forklift atau lalu lintas lain melewati dengan sering.
Seperti yang disarankan sebelumnya, satu area yang sempurna untuk cobot adalah dalam merawat CMM. "CMM secara intrinsik aman untuk memulai," seperti yang diungkapkan Lucier. "Tidak ada perlindungan, kecuali di sekitar komponen yang bergerak. Mereka tidak cepat. Anda dapat berdiri tepat di samping mereka. Dan umumnya Anda tidak memasukkan bagian ke dalam pijakan, mungkin hanya memegangnya terhadap V-block atau sesuatu yang serupa. Itulah di mana saya telah melihat robot kolaboratif bersinar."
Para ahli setuju, seperti yang meringkas Alexander, bahwa "robot industri jauh lebih dapat diterapkan daripada cobot dalam sebagian besar aplikasi bengkel pekerjaan dan manufaktur."
Pertimbangan Perangkat Lunak
Menurut Greg Mercurio, president Shop Floor Automations, La Mesa, Calif, "perangkat lunak adalah komponen paling esensial dalam otomatisasi bengkel pekerjaan." Dia mengatakan perangkat lunak direct numerical control (DNC) (juga dikenal sebagai distributed numerical control software atau perangkat lunak "drip feed") "memungkinkan komunikasi mesin yang terpadu, serta kontrol revisi untuk mengelola kualitas/scrap, dan cara untuk mengorganisir ribuan program."
Fungsi utama perangkat lunak DNC adalah mengirim program pemesinan langsung ke mesin, memungkinkan mesin dengan kontrol yang cukup rendah untuk menangani permukaan kompleks.
Mercurio dan semua ahli setuju bahwa beberapa tingkat pemantauan mesin membantu "untuk meningkatkan uptime dan kapasitas mesin." Mercurio menambahkan bahwa perangkat lunak Production Data Management memungkinkan perusahaan menjadi kertasless dan "manajemen gudang alat juga adalah keharusan. Bagian terbaik adalah solusi ini semuanya dapat diintegrasikan dengan CAD/CAM, ERP, MES, CMMS dan lebih banyak."
Di sisi lain, dia menunjukkan bahwa bengkel kecil dapat mendapat manfaat besar dari penambahan hardware sederhana sebelum membelanjakan ribuan pada perangkat lunak. Misalnya, menambahkan antarmuka RS232 ke USB pada peralatan lama membuat drip-feeding program lebih mudah.
"Hardware mudah digunakan, diatur dan dipelihara, jadi itu adalah opsi otomatisasi yang paling tidak menghabiskan waktu
untuk bengkel kecil. Mesin RS232 lama dapat menggunakan drive USB seperti mesin CNC yang lebih baru yang memiliki fungsi itu built in dari pabrik. Itu juga cara yang lebih terjangkau bagi mereka untuk memodernisasi lantai bengkel tanpa mengganti peralatan sepenuhnya. Ini juga memungkinkan upgrade memori yang terjangkau," tambah Mercurio.
Kembali ke robot, Alexander mengatakan ada banyak paket perangkat lunak yang ditawarkan oleh OEM dan pihak ketiga robot yang memungkinkan pemrograman robot off-line pada PC sementara robot terus bekerja. "Paket perangkat lunak ini memungkinkan Anda untuk memuat file CAD dan kemudian memberi Anda kebebasan untuk 'menggambar' jalur robot Anda menggunakan stylus atau mouse," jelaskan Alexander. "Perangkat lunak kemudian akan mengonversi jalur yang Anda gambar menjadi kode robot yang dapat dimuat langsung ke dalam robot."
Patut pemilik bengkel pekerjaan Kuzmin mendapat kata terakhir: "Saya ingin meningkatkan produktivitas. Saya melakukannya dengan menambahkan robot. Dan saya sangat senang dengan apa yang telah kami capai. Sambil melakukannya saya kami harus membuat ini tersedia untuk semua orang di luar sana, karena itulah yang akan membuat manufaktur di negara kita jauh lebih kompetitif."



