Memahami Rangkaian Induktor AC: Reaktansi, Pergeseran Fase, dan Dinamika Daya
Resistor vs. Induktor
Induktor berperilaku cukup berbeda dari resistor. Resistor hanya menurunkan tegangan yang proporsional dengan arus yang mengalir melaluinya. Sebaliknya, induktor menolak perubahan arus dengan menghasilkan tegangan yang proporsional dengan laju perubahan arus tersebut. Hubungan ini diatur oleh Hukum Lenz, yang memastikan tegangan terinduksi selalu bertindak untuk mempertahankan arus pada nilai saat ini.
Ketika arus naik, tegangan terinduksi menolak peningkatan; ketika arus turun, polaritasnya terbalik dan tegangan membantu penurunan. Penolakan terhadap perubahan arus ini disebut reaktansi, bukan resistansi. Persamaan yang mengatur adalah:

Arus Bolak-balik dalam Rangkaian Induktif Sederhana
Dalam analisis AC, di/dt menunjukkan laju perubahan arus instanta (ampere per detik). Induktansi (L) diukur dalam Henry, dan tegangan terinduksi (v atau e) dalam volt. Hubungan dasar untuk induktor adalah v = L·di/dt.
Pertimbangkan rangkaian induktif murni yang didorong oleh sumber sinus:
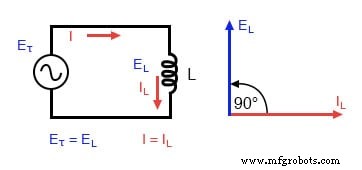
Rangkaian induktif murni: arus induktor tertinggal tegangan sebesar 90°.
Gelombang tegangan dan arus 90° di luar fase:
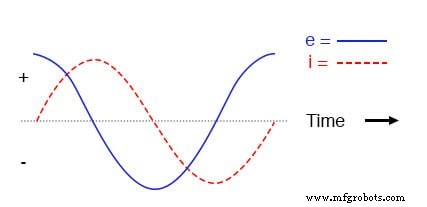
Gelombang dalam rangkaian induktif murni.
Karena tegangan terinduksi bergantung pada laju perubahan arus, tegangan adalah nol pada puncak gelombang arus (di mana kemiringan adalah nol) dan mencapai maksimumnya ketika kemiringan arus paling tajam.
Hubungan fase ini berarti tegangan memimpin arus sebesar 90°, dan arus tertinggal di belakang tegangan.
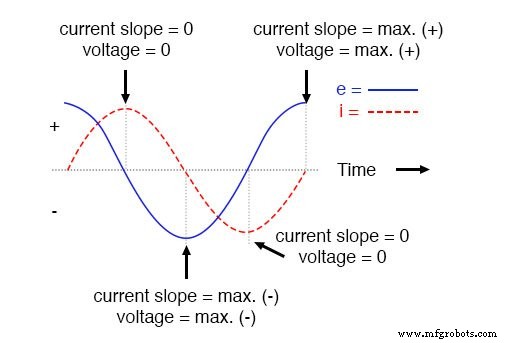
Tegangan memimpin arus sebesar 90° dalam rangkaian induktif murni.
Daya Instanta dan Daya Negatif
Daya instanta adalah hasil perkalian tegangan dan arus instanta (p = v·i). Dalam rangkaian induktif murni, hasil perkalian ini osilasi antara nilai positif dan negatif karena tegangan dan arus 90° di luar fase.
Ketika tegangan dan arus berbagi tanda yang sama, daya positif—menunjukkan penyerapan energi. Ketika mereka memiliki tanda berlawanan, daya menjadi negatif, yang berarti induktor mengembalikan energi ke rangkaian. Seperti yang diharapkan, melalui satu siklus penuh, area positif dan negatif saling membatalkan, sehingga pertukaran energi bersih adalah nol (induktor ideal tidak memiliki kerugian resistif).
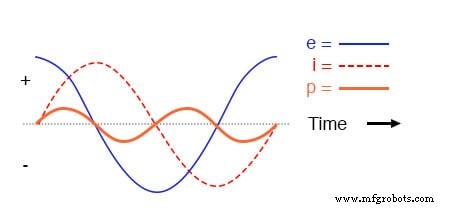
Daya instanta osilasi antara positif dan negatif.
Reaktansi vs. Resistansi
Sementara baik resistansi maupun reaktansi induktif menolak arus, reaktansi memperkenalkan pergeseran fase dan tidak memanaskan daya bersih. Reaktansi diukur dalam ohm dan ditandai dengan X, sedangkan resistansi menggunakan R.
Untuk induktor, reaktansi direpresentasikan sebagai X_L dan dihitung dengan:
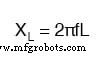
Di sini, f adalah frekuensi (Hz) dan ω = 2πf adalah kecepatan sudut dalam radian per detik. Karena reaktansi berkaitan dengan frekuensi, sinyal frekuensi lebih tinggi mengalami hambatan yang lebih besar dari induktor yang sama.
Misalnya, induktor 10 mH menunjukkan reaktansi berikut:
Reaktansi Induktor 10 mH
| Frekuensi (Hz) | Reaktansi (Ω) |
|---|
| 60 | 3.77 |
| 120 | 7.54 |
| 2500 | 157.08 |
Kecepatan Sudut dalam Sistem AC
Kecepatan sudut, ditandai dengan ω (omega), mewakili laju perubahan gelombang AC dalam radian per detik. Ini sama dengan 2πf dan berbeda dari kecepatan poros mekanis generator yang menghasilkan AC.
Dalam alternator multi-kutub, ω dapat beberapa kali kecepatan poros, jadi sering kali diekspresikan dalam radian listrik per detik untuk menghindari kebingungan.
Sudut Fase dan Representasi Kompleks
Karena tegangan dan arus tidak dalam fase, nyaman untuk mengekspresikan hambatan induktor sebagai kuantitas kompleks. Impedansi induktor ideal adalah Z_L = jX_L = jωL, di mana j menunjukkan pergeseran fase 90° untuk tegangan atas arus.
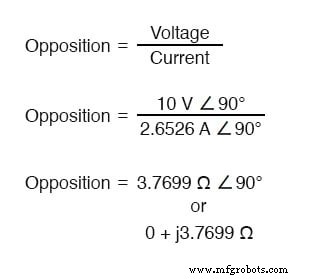
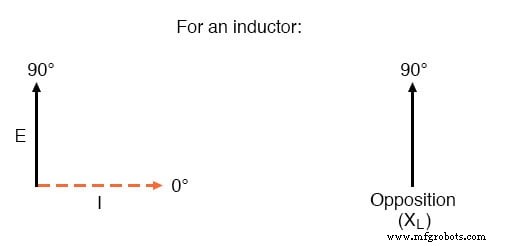
Arus tertinggal tegangan sebesar 90° dalam induktor.
Menggunakan notasi kompleks menyederhanakan analisis rangkaian AC yang mencakup komponen resistif dan reaktif, memungkinkan perhitungan magnitude dan hubungan fase yang sederhana.
Tinjauan
- Reaktansi induktif adalah hambatan yang ditampilkan induktor terhadap AC karena penyimpanan medan magnetnya, diukur dalam ohm dan ditandai dengan
X. - Ini dihitung dengan
X_L = 2πfL. - Kecepatan sudut
ω = 2πf menggambarkan kecepatan gelombang dalam radian per detik. - Reaktansi induktif meningkat dengan frekuensi, yang berarti sinyal frekuensi lebih tinggi mengalami hambatan yang lebih besar.
Lembar Kerja Terkait
- Lembar Kerja Induktor
- Lembar Kerja Reaktansi Induktif



