Library Arduino Berkinerja Tinggi untuk Kontrol Motor DC
Komponen dan Perlengkapan
- Arduino UNO – 1 unit
- Transistor NPN Umum – 2 unit
- Transistor PNP Umum – 2 unit
- Resistor 1k ohm – 2 unit
- Dioda 1N4007 – Tegangan Tinggi, Arus Tinggi – 4 unit
Aplikasi dan Layanan Online
Arduino IDE
Tentang Proyek Ini
Di sini saya menyajikan library Arduino untuk mengontrol motor DC. Library ini memiliki begitu banyak fasilitas dan fleksibilitas sehingga dapat mengontrol setiap motor DC dengan cara yang diinginkan. Library ini dirancang sesuai kebutuhan kontrol gerak industri. Library ini memiliki 16 fungsionalitas berbeda sehingga dapat mengontrol motor dengan cara yang paling serbaguna. Berikut adalah daftar fasilitas dalam library:
- Mengontrol arah rotasi motor
- Mengontrol kecepatan motor dari 0-100%
- Dapat memberikan soft start ke motor dalam waktu yang ditentukan – berarti kecepatan motor akan meningkat dari 0% ke tingkat yang diinginkan dalam waktu yang ditentukan
- Dapat memberikan smooth stop ke motor dalam waktu yang ditentukan - berarti kecepatan motor akan menurun dari kecepatan saat ini ke 0% dalam waktu yang ditentukan
- Dapat menerapkan jog control ke motor di kedua arah – berarti motor akan tergerak tiba-tiba dalam arah yang ditentukan
- Dapat menerapkan DC BREAK (berarti STOP segera atau darurat) ke motor
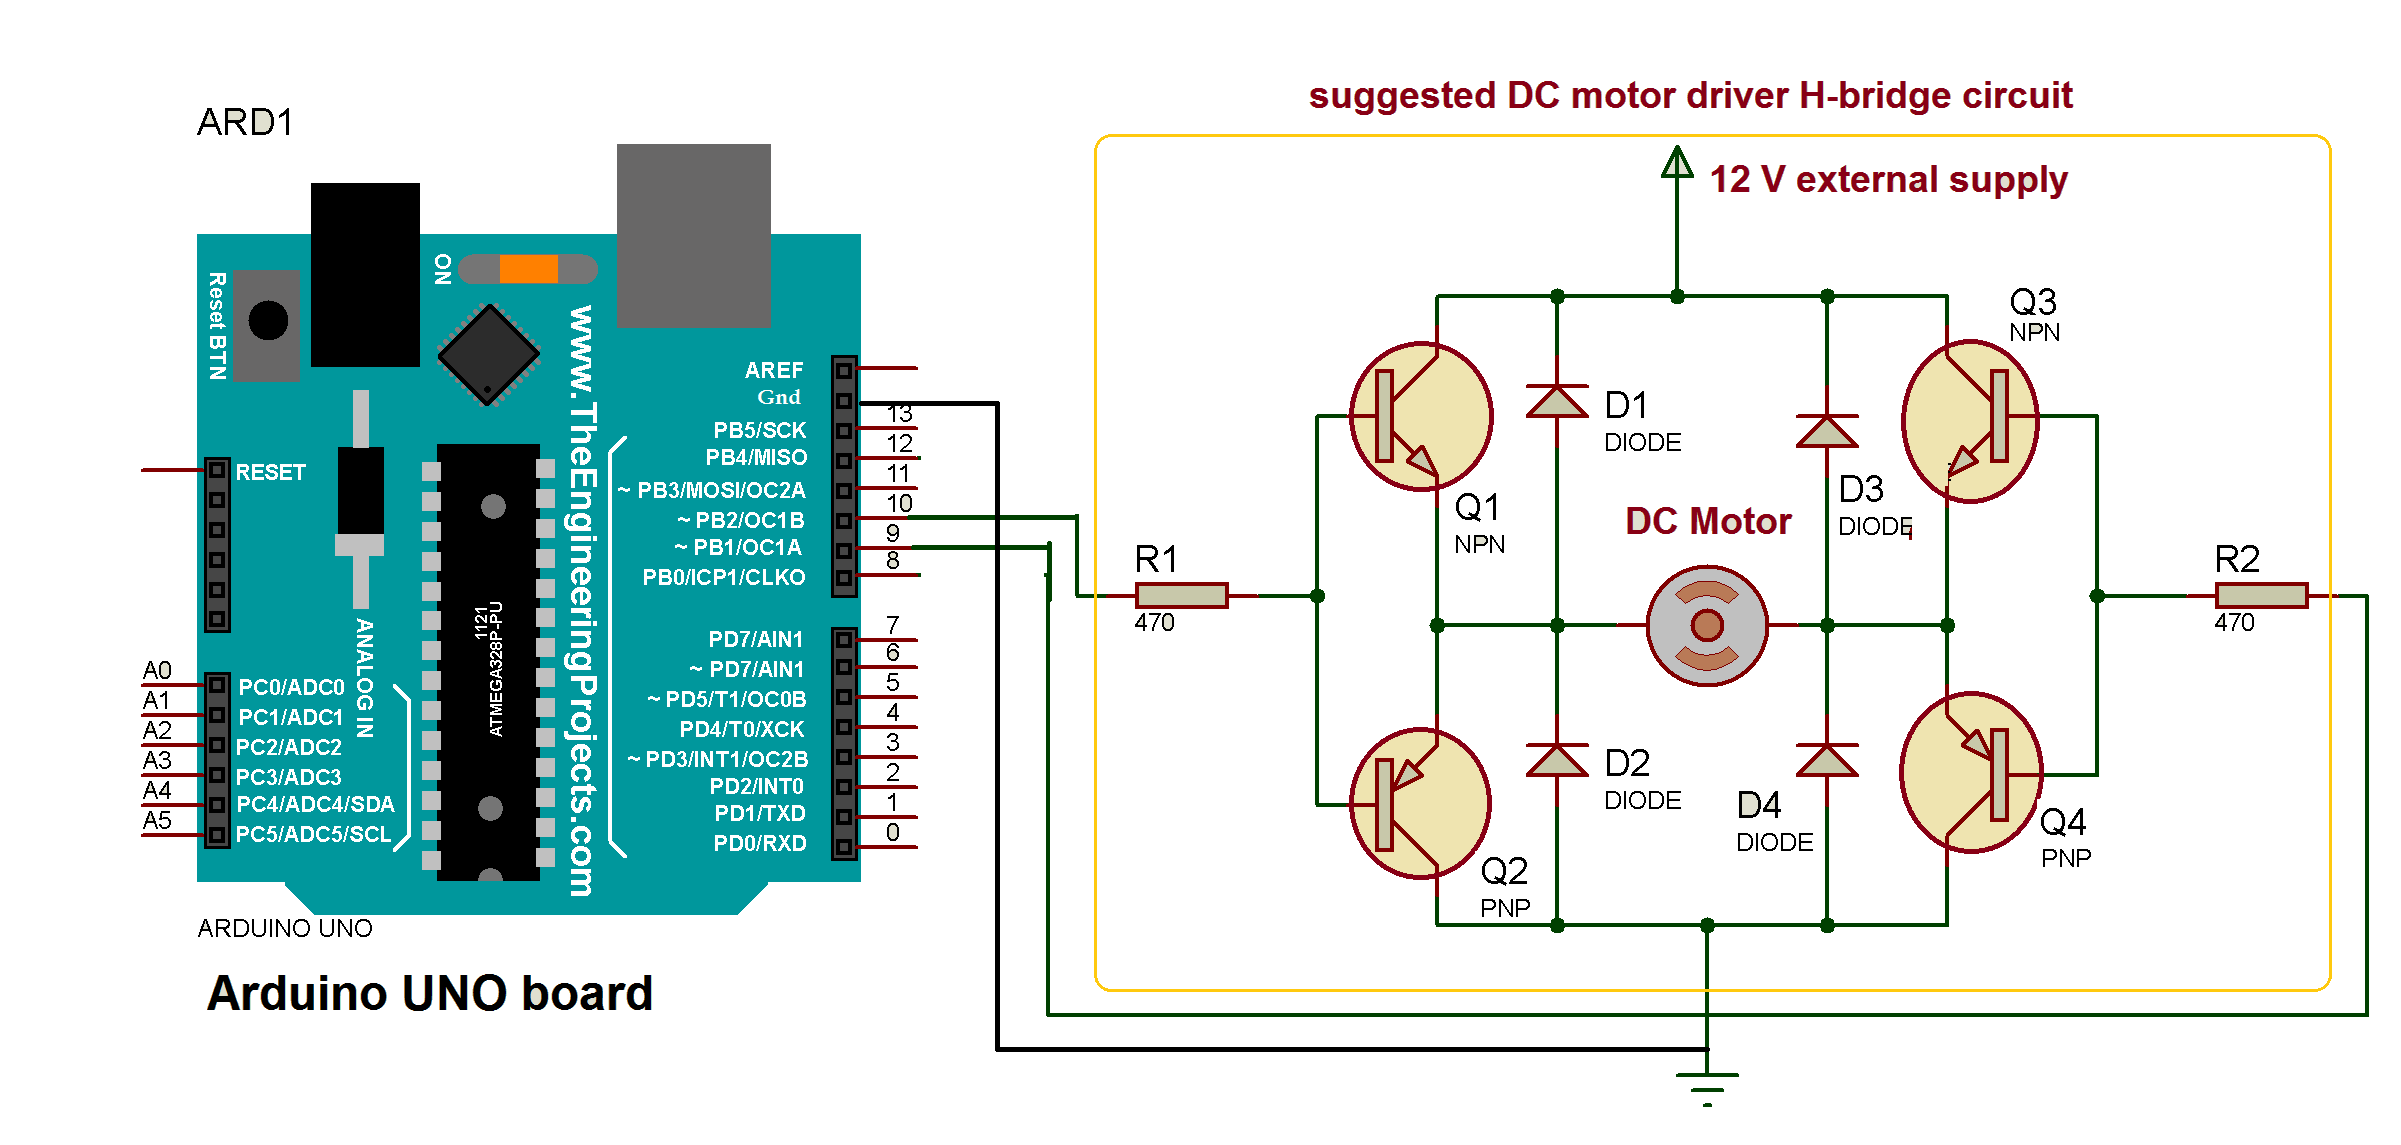
Deskripsi singkat dari semua fungsi library diberikan di sini. Beberapa contoh diberikan setelahnya yang menjelaskan bagaimana motor dikontrol menggunakan library ini. Ada tiga video yang menunjukkan demonstrasi dari contoh-contoh ini. Terakhir, rangkaian disarankan yang menggunakan rangkaian H-Bridge yang banyak digunakan untuk mengontrol motor DC.
Untuk menggunakan library ini dalam sketsa Arduino Anda, cukup salin folder DC_Motor ke direktori root folder library Arduino seperti C:\arduino-1.6.7\libraries
Deskripsi fungsi library:
- DC_Motor(int pin1, int pin2): fungsi ini mendeklarasikan pin Arduino yang mendorong motor DC
- DC_Motor(int pin1, int pin2, int speed_flag): fungsi ini mendeklarasikan pin output analog Arduino yang mendorong motor DC
- start_motor(int dir): fungsi ini memutar motor dalam arah yang ditentukan.Jika arah adalah 1 – motor akan mulai berputar maju dan sebaliknya
- forward():fungsi ini akan memutar motor ke arah maju
- reverse():fungsi ini akan memutar motor ke arah mundur
- dc_break():fungsi ini akan segera menghentikan rotasi motor*
- stop_motor(): fungsi ini akan menghentikan rotasi motor
- jogg_full_speed(int dir) : fungsi ini akan memberikan gerakan tiba-tiba ke motor selama 5 detik pada kecepatan penuh dalam arah yang diperlukan
*Catatan: - fungsi ini hanya akan berfungsi jika motor DC memiliki tata letak internal untuk DC break tersebut. Juga, rangkaian pengemudi motor yang tepat harus dirancang dengan resistensi rem dinamis (DBR) dan perawatan penuh harus dilakukan sehingga motor atau rangkaian tidak akan rusak.
Semua fungsi di atas memberikan kontrol sederhana ke motor DC. Mereka tidak mengontrol kecepatan motor. 8 fungsi berikut mengontrol kecepatan serta arah motor. Namun, diperlukan untuk memilih pin output analog Arduino untuk menggunakan fungsi ini. Motor DC harus diinisialisasi dengan fungsi ke-2 bersama dengan speed flag yang diatur ke 1
- set_speed(int speed): fungsi ini akan mengatur kecepatan motor DC antara 0 hingga 100%
- forward_with_set_speed(): fungsi ini akan memutar motor DC maju pada kecepatan yang diatur
- reverse_with_set_speed(): fungsi ini akan memutar motor DC mundur pada kecepatan yang diatur
- run_motor(int dir, int speed): fungsi ini akan memutar motor DC di kedua arah pada kecepatan yang diatur
- jogg_set_speed(int dir, int speed): fungsi ini akan memberikan gerakan tiba-tiba ke motor di kedua arah pada kecepatan yang diatur
- motor_speed_zero()*: fungsi ini akan menurunkan kecepatan motor ke 0 – berarti menghentikan motor
- soft_start(int dir, int speed, inttime_in_sec) :fungsi ini akan meningkatkan kecepatan motor dari 0 ke tingkat yang diinginkan dalam waktu yang ditentukan di kedua arah. Waktu harus dipilih dalam detik
- smooth_stop(int time_in_sec): fungsi ini akan menurunkan kecepatan motor dari kecepatan berjalan saat ini ke 0 dalam waktu yang ditentukan. Waktu harus dipilih dalam detik
*Catatan: seseorang tidak dapat menggunakan fungsi stop_motor() di sini karena itu memberikan output digital sementara fungsi ini memberikan output analog minimum untuk membuat kecepatan motor DC nol. Saat mengontrol motor DC dengan kecepatan, jangan hanya menghentikan motor tetapi buat kecepatannya nol.
Contoh:
1) Putar motor DC maju dan mundur pada kecepatan penuh (tanpa kontrol kecepatan)
/*program ini akan memutar motor DC maju selama 5 detik
lalu berhenti selama 2 detik dan lagi memutar motor mundur untuk
5 detik, berhenti selama 2 detik secara berulang
dibuat oleh A M Bhatt (+91-9998476150), Gujarat, INDIA
pada 12/10/2016
*/
#include<DC_Motor.h>
DC_Motormotor(8, 12);
voidsetup()
{
}
void loop()
{
motor.forward();
delay(5000);
motor.stop_motor();
delay(2000);
motor.reverse();
delay(5000);
motor.stop_motor();
delay(2000);
}
2) Putar motor DC maju dan mundur pada kecepatan yang diatur (dengan kontrol kecepatan)
/*program ini akan memutar motor DC maju selama 5 detik
pada kecepatan 40% lalu berhenti selama 2 detik dan lagi memutar motor mundur untuk
5 detik pada kecepatan 80% secara berulang
dibuat oleh A M Bhatt (+91-9998476150), Gujarat, INDIA
pada 12/10/2016
*/
#include<DC_Motor.h>
DC_Motor motor2(9, 10, 1);
voidsetup()
{
}
void loop()
{
motor2.set_speed(40);
motor2.forward_with_set_speed();
delay(5000);
motor2.motor_speed_zero();
delay(2000);
motor2.set_speed(80);
motor2.reverse_with_set_speed();
delay(5000);
motor2.motor_speed_zero();
delay(2000);
}
3) Terapkan jog ke motor di kedua arah dengan dan tanpa kontrol kecepatan
/*program ini menerapkan jog pada dua motor DC berbeda
* menerapkan jog pada motor pertama pada kecepatan penuh di kedua arah
* dan kemudian memberikan jog pada motor kedua dengan kecepatan 80% ke arah mundur
* dan 30% kecepatan ke arah maju
* dibuat oleh Ashutosh M Bhatt(+91-9998476150), Gujarat (INDIA)
* pada 22/10/2016
*/
#include<DC_Motor.h>
DC_Motor motor(8, 12);
DC_Motor motor2(9, 10, 1);
voidsetup()
{
}
voidloop()
{
motor.jogg_full_speed(1);
motor.jogg_full_speed(0);
motor2.jogg_set_speed(0, 80);
motor2.jogg_set_speed(1, 30);
}
4) Terapkan soft start dan smooth stop ke motor
/*program ini akan memberikan soft start ke motor dan meningkatkan kecepatannya
dari 0 ke 90% dalam 10 detik ke arah maju
kemudian memberikan smooth stop dari 90% ke 0 dalam 5 detik
lagi soft start dari 0 ke 50% dalam 6 detik ke arah mundur
dan akhirnya smooth stop dari 50% ke 0 dalam 3 detik
dibuat oleh A M Bhatt (+91-9998476150), Gujarat, INDIA
pada 12/10/2016
*/
#include<DC_Motor.h>
DC_Motor motor2(9, 10, 1);
voidsetup()
{
}
voidloop()
{
motor2.soft_start(1, 90, 10);
delay(3000);
motor2.smooth_stop(5);
motor2.soft_start(0, 50, 6);
delay(3000);
motor2.smooth_stop(3);
}
Kode
Library Kontrol Motor DCFile Header C
Library ini mengontrol kecepatan dan arah semua jenis motor DC
Tidak ada pratinjau (hanya unduhan).
Skematik
Arduino UNO dan driver H bridge digunakan untuk mengontrol Motor DC