Menguasai Subsistem Kontrol Pin untuk Driver Perangkat Linux
Catatan Editor: Embedded Linux menjadi tulang punggung Internet of Things, dan driver perangkat adalah jembatan antara aplikasi dan hardware. Dalam “Linux Device Drivers Development,” penulis John Madieu menawarkan panduan yang detail dan kaya kode untuk membangun driver ini.
Cuplikan ini—Bab 14 dari buku—menyelami kontrol pin dan GPIO, area krusial bagi pengembang yang perlu menghubungkan hardware kustom dengan kernel. Installment pertama memperkenalkan subsistem kontrol pin.
Diadaptasi dari Linux Device Drivers Development, oleh John Madieu.
Bab 14. Subsistem Kontrol Pin dan GPIO Oleh John Madieu
Dalam embedded Linux, driver hampir selalu berinteraksi dengan GPIO atau mengonfigurasi multiplexing pin. Sebuah “pin” adalah garis output fisik dari sebuah komponen, dan banyak SoC menggunakan pin yang sama untuk beberapa fungsi. Misalnya, pin i.MX6QDL MX6QDL_PAD_SD3_DAT1 dapat berfungsi sebagai garis data SD, garis UART RTS/CTS, garis FlexCAN Rx, atau GPIO generik.
Proses memilih fungsi pin disebut pin muxing, dan komponen kernel yang mengatur ini adalah pin controller. Dalam bagian kedua dari bab ini kita akan menjelajahi subsistem General Purpose Input/Output (GPIO), fungsi pin yang umum.
Dalam bab ini Anda akan:
Melalui subsistem kontrol pin dan mempelajari cara mendeklarasikan node kontrol pin dalam Device Tree.
Membandingkan API GPIO berbasis integer lama dengan antarmuka deskriptor baru.
Menangani GPIO yang juga digunakan sebagai interupsi.
Menjelajahi antarmuka sysfs yang didedikasikan untuk manajemen GPIO.
Subsistem kontrol pin
Subsistem pinctrl mengelola multiplexing dan konfigurasi pin. Perluasan yang memerlukan tata letak pin tertentu harus menjelaskan tata letak itu dalam Device Tree. Driver pin-controller menguraikan deskripsi ini dan memprogram pengontrol I/O SoC sesuai dengan itu.
Subsistem menawari:
Multiplexing pin – menggunakan kembali satu pin untuk beberapa peran (UART TX, GPIO, HSI, dll.) berdasarkan grup atau per pin.
Konfigurasi pin – menetapkan properti listrik seperti tarik-ke-bawah/tarik-ke-atas, kekuatan drive, debounce, dan lainnya.
Catat bahwa buku ini berfokus pada penggunaan API pin-controller; tidak membahas menulis driver pin-controller itu sendiri.
Pinctrl dan Device Tree
Dalam Device Tree, node pin-controller menggambarkan semua grup pin dan fungsi yang tersedia. Setiap grup diberikan ID integer, opsi disertai pinctrl-name yang memetakan nama yang dapat dibaca manusia ke ID.
Binding perangkat menentukan status pin yang dibutuhkan. Dua properti menghubungkan perangkat ke status pin:
pinctrl- – daftar phandle yang menunjuk ke node konfigurasi pin. Beberapa entri memungkinkan perangkat dikonfigurasi oleh beberapa pin-controller atau menggabungkan beberapa node untuk satu pengontrol.
pinctrl-name – daftar paralel yang menetapkan nama ke setiap status ID. Status 0 biasanya bernama default dan mengikuti daftar standar yang didefinisikan di include/linux/pinctrl/pinctrl-state.h.
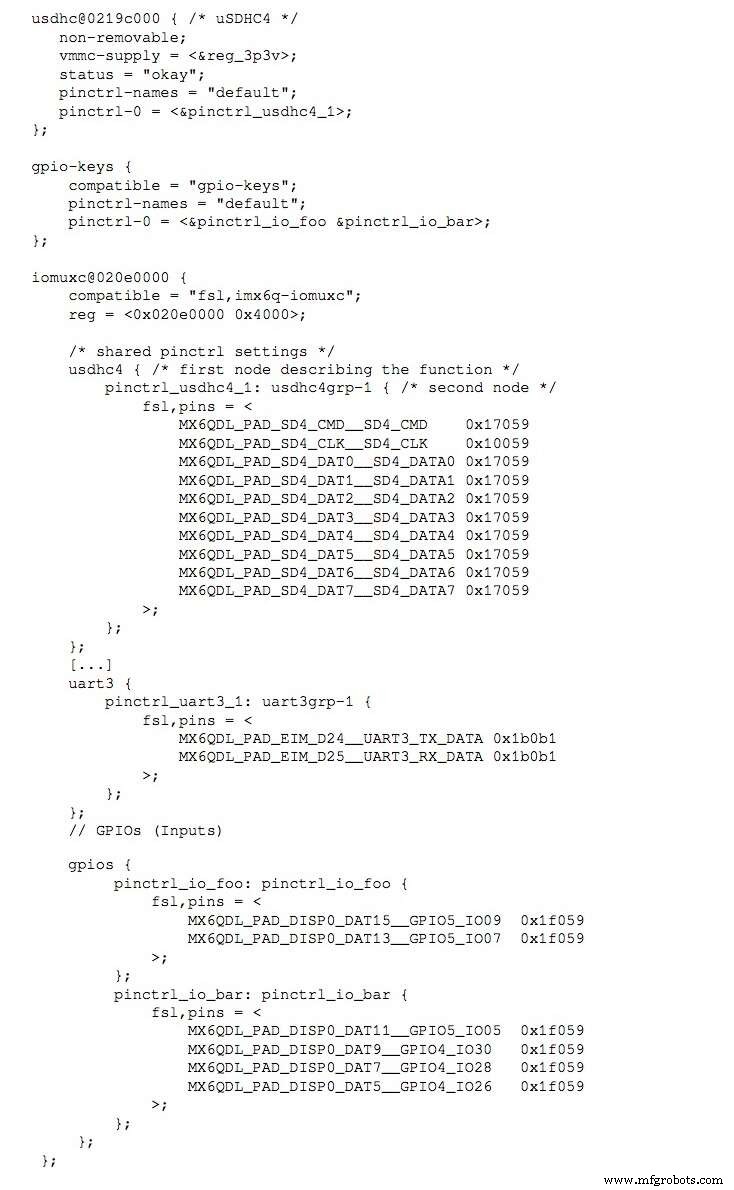
Di bawah ini adalah cuplikan Device Tree yang menampilkan konfigurasi pin untuk dua perangkat:
Setiap baris mengikuti format <PIN_FUNCTION> <PIN_SETTING>:
Token pertama (MX6QDL_PAD_DISP0_DAT15__GPIO5_IO09) mengidentifikasi fungsi pin; token kedua (0x80000000) mengenkode bit konfigurasi (tarik-ke-atas/bawah, kekuatan drive, dll.). Macro-macro ini didefinisikan dalam file header khusus arsitektur seperti arch/arm/boot/dts/imx6q-pinfunc.h.
Untuk memprogram status pin dalam kode driver, ikuti langkah-langkah ini selama inisialisasi (biasanya di probe()):
struct pinctrl *pinctrl; pinctrl = devm_pinctrl_get_select_default(&pdev->dev); if (IS_ERR(pinctrl)) dev_warn(&pdev->dev, "pins are not configured from the driver");
Helper pinctrl_get_select_default() secara otomatis mengambil dan menerapkan status default. Jika perangkat menyediakan status init, inti akan menerapkan status itu sebelum probe() dan kemudian kembali ke default setelahnya kecuali driver mengubahnya.
Selesai, lepaskan pengontrol dengan pinctrl_put(pinctrl) atau gunakan varian yang dikelola sumber daya devm_pinctrl_put(pinctrl).
Berikut adalah contoh konkret dari file am335x-evm.dts:
John Madieu adalah insinyur Linux embedded dan kernel yang berkantor di Paris. Dia mengembangkan driver dan BSP untuk klien di otomatisasi, transportasi, kesehatan, energi, dan pertahanan. John bekerja di EXPEMB, pionir dalam desain komputer-on-module, dan adalah pendukung open-source aktif yang yakin bahwa berbagi pengetahuan mempercepat inovasi.




 Catatan Editor: Embedded Linux menjadi tulang punggung Internet of Things, dan driver perangkat adalah jembatan antara aplikasi dan hardware. Dalam “Linux Device Drivers Development,” penulis John Madieu menawarkan panduan yang detail dan kaya kode untuk membangun driver ini.