Sistem AI Canggih untuk Deteksi Objek Akurat di Lingkungan Tumpukan
Penglihatan robotik telah berkembang jauh, mencapai tingkat kesophistication dengan aplikasi dalam tugas yang kompleks dan menuntut, seperti pengemudi otonom dan manipulasi objek. Namun, masih kesulitan untuk mengidentifikasi objek individu dalam adehan tumpukan di mana beberapa objek sebagian atau sepenuhnya tersembunyi di balik yang lain. Biasanya, saat menangani adehan tersebut, sistem penglihatan robotik dilatih untuk mengidentifikasi objek tersembunyi hanya berdasarkan bagian yang terlihat. Namun pelatihan seperti itu memerlukan dataset objek yang besar dan dapat melelahkan.
Associate Professor Kyoobin Lee dan mahasiswa Ph.D. Seunghyeok Back dari Gwangju Institute of Science and Technology di Korea Selatan menemukan diri mereka menghadapi masalah ini saat mereka mengembangkan sistem kecerdasan buatan untuk mengidentifikasi dan mengurutkan objek dalam adehan tumpukan. “Kami mengharapkan robot untuk mengenali dan memanipulasi objek yang belum pernah mereka jumpai atau dilatih untuk mengenali. Dalam kenyataan, namun, kita perlu secara manual mengumpulkan dan melabeli data satu per satu karena generalisasi jaringan saraf dalaman bergantung sangat pada kualitas dan kuantitas dataset pelatihan,” kata Back.
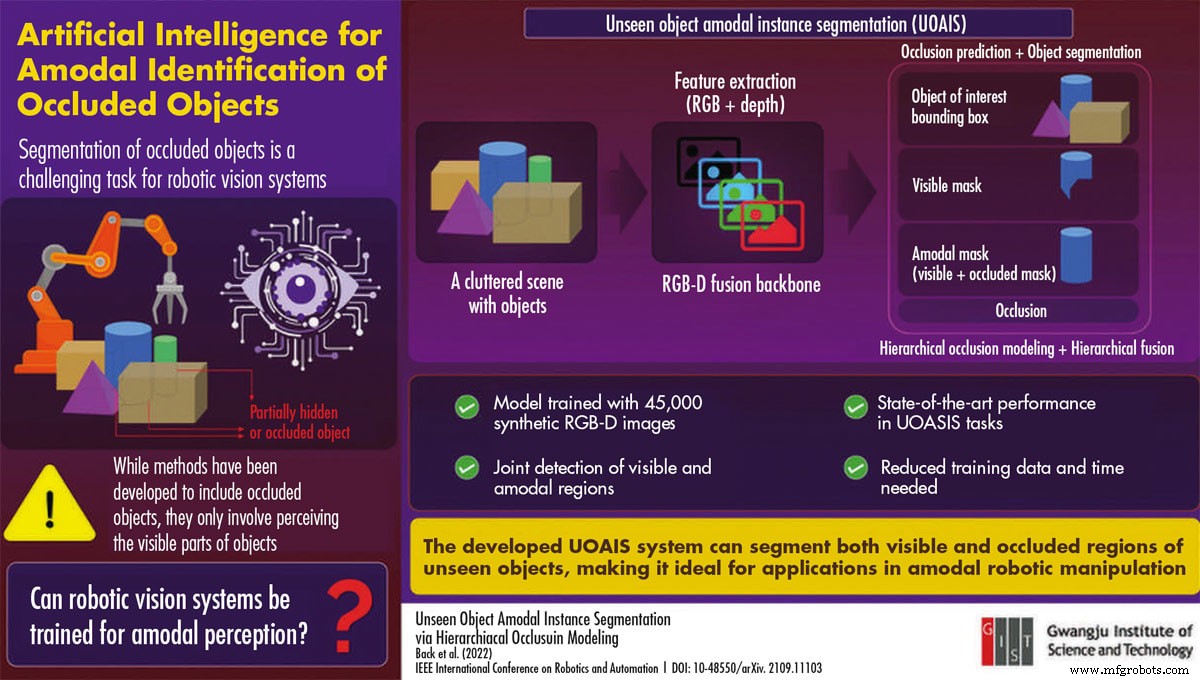
Dalam studi baru, dipimpin oleh Prof. Lee dan Back, mereka mengembangkan model yang disebut “unseen object amodal instance segmentation” (UOAIS) untuk mendeteksi objek tersembunyi dalam adehan tumpukan. Untuk melatih model dalam mengidentifikasi geometri objek, mereka mengembangkan database yang berisi 45.000 citra sintetis fotorealistik yang berisi informasi kedalaman. Dengan data pelatihan (terbatas) ini, model mampu mendeteksi berbagai objek tersembunyi. Saat mengalami adehan tumpukan, pertama-tama memilih objek yang diinginkan dan kemudian menentukan apakah objek tersembunyi dengan segmentasi objek menjadi “visible mask” dan “amodal mask.”
Peneliti sangat antusias dengan hasilnya. “Metode sebelumnya terbatas pada mendeteksi hanya tipe objek tertentu atau mendeteksi hanya wilayah yang terlihat tanpa secara eksplicit memikirkan area tersembunyi. Berbeda dengan itu, metode kami dapat menyimpulkan wilayah tersembunyi dari objek tersembunyi seperti sistem penglihatan manusia. Ini memungkinkan pengurangan upaya pengumpulan data sambil meningkatkan kinerja dalam lingkungan yang kompleks,” kata Back.
Untuk mengaktifkan “occlusion reasoning” dalam sistem mereka, peneliti memperkenalkan skema “hierarchical occlusion modeling” (HOM), yang memberikan hierarki pada kombinasi berbagai fitur yang diekstraksi dan urutan prediksi mereka. Dengan menguji model mereka terhadap tiga benchmark, mereka memvalidasi efektivitas skema HOM, yang mencapai performa state-of-the-art.
Peneliti optimis tentang prospek masa depan dari metode mereka. “Mempersepsikan objek yang belum terlihat dalam lingkungan tumpukan esensial untuk manipulasi robotik amodal. Metode UOAIS kami dapat berfungsi sebagai baseline di bidang ini,” kata Back.
Untuk informasi lebih lanjut, hubungi Seulhye Kim, Gwangju Institute of Science and Technology, di This email address is being protected from spambots. You need JavaScript enabled to view it.; 82-627-156-253.



