Merevolusi Produksi Otomotif dengan Robotika Canggih
Revolusi robot telah diharapkan selama bertahun-tahun, tetapi masih belum tiba. Setiap tahun, pembuat mobil dan supplier mereka membeli ribuan robot, jumlah yang masih jauh lebih sedikit dari yang telah diprediksi. Robot tidak digunakan se luas yang seharusnya, karena beberapa hambatan yang telah bertahan lebih lama dari yang diharapkan. Hambatan adopsi ini pada akhirnya dapat menjadi kesempatan yang terlewat untuk meningkatkan kapasitas manufaktur negara dan memperbaiki rantai pasoknya.
Dengan pandemi memperparah ketersediaan barang dan menyoroti betapa mudahnya rantai pasok kritis dapat terganggu, tidak ada waktu yang lebih baik untuk fokus pada teknologi dan solusi yang dapat membantu memperkuat kemampuan dalam negeri negara. Perintah eksekutif terbaru menunjukkan bahwa ini akan menjadi fokus pemerintahan Biden, jadi saat ini adalah saatnya untuk bertindak.
Hambatan Adopsi
Secara umum, ada tiga hambatan terhadap adopsi yang lebih luas otomatisasi robotik di industri otomotif. Pertama dan utama, biaya masih terlalu tinggi. Biaya mencakup tidak hanya pembelian robot itu sendiri, tetapi juga beberapa biaya terkait signifikan lainnya. Selular kerja robotik biasanya memerlukan koordinasi engineering yang luas. Cukup menempatkan satu atau lebih robot di sel kerja adalah tugas yang mahal. Kemudian, setelah sel kerja direkayasa, robot harus diprogram. Pemrograman robot adalah beban bagi banyak insinyur—dan bagi produsen yang harus membayar mereka untuk melakukannya. Biaya tinggi penerapan robotika tidak dapat diamortisasi oleh siapa pun yang memproduksi volume produk kecil atau produk bernilai rendah dan bahkan terbukti sulit bagi supplier untuk mampu menerapkannya dalam skala besar. Temuan terbaru oleh International Federation of Robotics menunjukkan bahwa, rata-rata 75 persen biaya operasional seumur hidup robot industri berasal dari pemrograman. Dengan setiap perubahan tugas, aplikasi harus diprogram ulang.
Hambatan kedua adopsi adalah ketidakfleksibilan. Setelah Anda merancang sel kerja Anda dan memprogram robot Anda, Anda siap—asalkan Anda tidak mengubah apa pun yang Anda lakukan dengan cara apa pun. Perubahan apa pun—baik robot baru atau variasi dalam proses manufaktur—memerlukan pemrograman ulang (paling sedikit), dan kemungkinan besar memulai proses merancang ulang dan memvalidasi ulang sel kerja untuk mengubah penempatan robot. Ketidakfleksibilan ini membuat robotika tidak layak bagi siapa pun yang memproduksi berbagai produk dengan volume kecil.
Hambatan ketiga adalah manfaat margin yang buruk dari menambahkan robot ke sel kerja. Memprogram satu robot adalah tantangan; memprogram beberapa robot untuk bekerja di ruang yang bersama, tanpa tabrakan, adalah tugas yang sangat sulit yang menghabiskan waktu engineering selama bulan-bulan. Nyatanya, pemrograman multi-robot sangat sulit sehingga insinyur membuat penyederhanaan untuk mempersingkat waktu pemrograman dengan mengorbankan efisiensi yang sangat berkurang.
Penyederhanaan paling umum adalah penggunaan "zona interferensi," yang melarang lebih dari satu robot berada di ruang apa pun yang dapat dicapai oleh lebih dari satu robot, meskipun dalam praktiknya, beberapa robot sering kali dapat berbagi ruang tersebut tanpa tabrakan. Akibat penggunaan zona interferensi, tidak jarang untuk menemukan bahwa sel kerja dengan empat robot mencapai performa yang kurang dari dua kali lipat dari satu robot. Efisiensi rendah dari sel kerja multi-robot ini mendorong penurunan penggunaan robot, bahkan di perusahaan yang mampu membelinya.
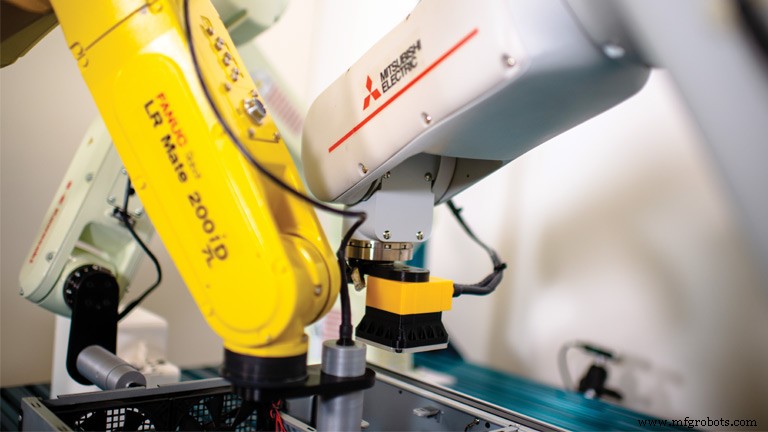
Jika kita ingin membuka potensi robotika, kita perlu menurunkan hambatan adopsi. Kami ingin semua orang di sektor otomotif dapat menggunakan robotika yang lebih besar. Karena biaya robot dan waktu engineering tidak mungkin menurun, palanca kunci dalam kendali kami adalah waktu dan biaya penerapan serta pemrograman.
Untuk mencapai tujuan kami, kami membutuhkan robot yang dapat menyesuaikan diri dengan situasi saat ini, memungkinkan mereka untuk beroperasi di sel kerja yang relatif tidak terstruktur. Adaptabilitas, pada gilirannya, bergantung pada dua kemampuan: visi yang terandalkan dan perencanaan gerak yang cepat:
- Visi yang terandalkan—memungkinkan robot untuk mengamati lingkungan sekitar dan bereaksi padanya. Democratisasi memerlukan visi tidak hanya terandalkan, tetapi juga relatif murah. Untungnya, banyak opsi visi yang baik dan murah tersedia, dan mereka terus menjadi lebih baik dan lebih murah.
- Perencanaan gerak—proses menghitung dan mengkoordinasikan bagaimana menggerakkan robot dari pose saat ini ke pose yang diinginkan tanpa tabrakan—harus cukup cepat untuk menyesuaikan diri dengan lingkungan dinamis, terutama untuk lingkungan yang mencakup orang. Performa perencanaan gerak secara historis tidak mencukupi untuk aplikasi umum, yang mengarah pada robot yang bereaksi lambat, atau beroperasi tanpa visi sama sekali (misalnya, di sel kerja yang sangat direkayasa, sehingga robot tidak perlu bereaksi). Kemajuan terbaru di akademi dan industri, namun, menunjukkan bahwa bottleneck perencanaan gerak akan segera teratasi.
Democratisasi juga memerlukan robot yang dapat diprogram dengan cepat sambil tetap mencapai performa tinggi. Saat ini, kami dapat mencapai performa tinggi atau waktu pemrograman yang dapat diterima (tetapi masih lama), dan industri secara konsisten memilih yang terakhir. Satu-satunya solusi untuk mengurangi waktu pemrograman dan meningkatkan performa adalah otomatisasi yang lebih besar dari pemrograman itu sendiri.
Meminta insinyur untuk memikirkan trajetur beberapa lengan sambil mengatur semua gerak mereka bukanlah jalan menuju kesuksesan. Industri otomotif membutuhkan alat perangkat lunak baru yang menghilangkan sebagian besar atau semua upaya tersebut dari insinyur, sehingga mereka dapat dengan mudah menentukan tugas yang ingin mereka lakukan robot, dan perangkat lunak menghasilkan program robot. Kemajuan ini akan meningkatkan produktivitas setiap programmer robot dengan cara yang sama seperti pemrograman umum (non-robot) dalam bahasa tingkat tinggi seperti Java atau Python memungkinkan produktivitas programmer yang jauh lebih besar daripada pemrograman dalam bahasa assembly. Kunci dalam kedua kasus adalah memberikan tingkat abstrak yang lebih tinggi kepada programmer dan menggunakan alat perangkat lunak untuk secara otomatis mengonversi kode yang lebih mudah ditulis ini menjadi apa yang dibutuhkan pada level yang lebih rendah.
Industri robotika belum pernah mencapai potensinya di sektor manufaktur otomotif dan rantai pasok, tetapi dengan inovasi dalam hanya beberapa area kunci, nilai yang jauh lebih besar dapat direalisasikan. Democratisasi robotika akan memungkinkan banyak perusahaan otomotif untuk memperkenalkan robot tambahan dan mendapat manfaat besar dari mereka. Selain itu, kita dapat menambahkan ke proposition nilai dengan mengurangi biaya dan meningkatkan manfaat margin dari menambahkan robot ke sel kerja. Akhirnya akan terjadi peningkatan besar dalam kapasitas manufaktur dalam negeri dan kesempatan untuk menciptakan rantai pasok dalam negeri yang lebih andal, membantu untuk lebih mempersiapkan negara terhadap gangguan di tingkat pandemi di masa depan dalam bahan atau tenaga kerja.



