Mengoptimalkan Bentuk dan Ketepatan Ketebalan Strip di Pabrik Rolling Dingin
Efisiensi ekonomi proses rolling logam sangat berkorelasi dengan tingkat kualitas produk akhir. Upaya terbaru untuk meningkatkan kualitas produk akhir dalam proses rolling terutama berfokus pada aplikasi skala besar metode kontrol otomatis canggih. Proporsi produksi tipis yang tinggi menjadi sangat penting bagi pabrik rolling dingin. Dalam hal ini, kontrol ketebalan dan kontrol bentuk strip canggih diperlukan untuk kualitas strip yang ditentukan oleh variasi ketebalan dan bentuk strip.
Rolling produk baja datar adalah proses kompleks di mana kualitas produk dipengaruhi oleh berbagai faktor seperti bahan masuk, peralatan mekanik dan listrik, pelumasan, dan strategi kontrol. Parameter kualitas yang signifikan adalah ketebalan bahan, bentuk dan permukaan bahan, serta homogenitas distribusi stres. Untuk efisiensi biaya yang dioptimalkan dan memaksimalkan penggunaan bahan, toleransi ketat untuk ketebalan sangat penting, sehingga strip dapat digulung seketat mungkin hingga ketebalan minimum yang diizinkan. Kualitas produk hanya dapat dioptimalkan secara efektif jika peralatan mekanik, listrik, dan instrumentasi serta solusi strategi kontrol bekerja sama dengan baik.
Proses Rolling Dingin Strip Logam
Rolling dingin strip logam adalah satu proses di mana serangkaian proses dilakukan untuk mengubah bahan baku menjadi produk jadi. Ini adalah proses deformasi di mana ketebalan strip dikurangi oleh gaya kompresi yang diberikan oleh dua gulir berlawanan (biasanya dalam pengaturan empat-tinggi). Gulir berputar untuk menarik dan secara bersamaan menekan strip di antara mereka. Strip digulung dalam beberapa pass baik di pabrik reversing atau di pabrik tandem. Setiap gulir kerja didukung oleh gulir cadangan dengan diameter lebih besar. Saat strip melewati pasangan gulir kerja dalam setiap pass, ketebalan secara berturut-turut dikurangi. Pengurangan ketebalan disebabkan oleh stres kompresi yang sangat tinggi di wilayah kecil (disebut celah gulir, atau gigitan gulir) di antara gulir kerja. Di wilayah ini logam mengalami deformasi plastis, dan terjadi geser di antara strip dan permukaan gulir kerja. Gaya kompresi yang diperlukan diberikan oleh silinder hidrolis atau di banyak pabrik tua oleh susunan sekrup yang dijalankan oleh motor listrik.
Rolling dingin dilakukan untuk mengurangi lebih lanjut ketebalan strip bergulung panas dan mencapai sifat material yang cocok untuk mendapatkan produk rolling di mana diperlukan presisi ketebalan yang lebih tinggi, profil datar yang sesuai, dan kualitas permukaan strip yang lebih tinggi. Pengurangan ketebalan strip melalui rolling dingin dapat dicapai terutama melalui tiga jenis proses yang memerlukan solusi otomatisasi yang berbeda dalam hal sensor dan teknologi kontrol.
Tiga jenis proses yang digunakan di pabrik rolling dingin meliputi (i) pabrik reversing tunggal dingin di mana strip logam datar diproses dalam beberapa pass (dari 3 hingga 7) dan coil dibuka–digulung kembali oleh dua gulir yang terpasang di dekat stand, (ii) pabrik reversing dua stand dingin di mana pengurangan ketebalan dicapai dengan proses reversing tetapi jumlah pass (dari 1 hingga 3) dikurangi karena penambahan jumlah stand, dan (iii) pabrik rolling dingin tandem atau einfach pabrik tandem di mana pengurangan ketebalan dicapai dengan sejumlah stand non-reversing (biasanya berkisar dari 3 hingga 7 stand non reversibel). Dalam beberapa kasus, pabrik tandem dikaitkan dengan proses pelapisan untuk meningkatkan produktivitas. Dalam kasus ini proses dikenal sebagai pabrik tandem dingin kontinu karena coil digabungkan dan proses diharapkan hanya berhenti untuk alasan pemeliharaan. Dalam kasus ini bahkan las di antara coil dan yang berikutnya juga tertinggal rolling.
Deviasi ketebalan pada output stand berasal dari dua sumber. Sumber pertama disebabkan oleh sifat material, yang dapat dihasilkan (i) oleh deviasi ketebalan strip pemakaian, dan (ii) oleh resistensi deformasi. Ini ditentukan terutama oleh kekerasan material selama berbagai pass, tetapi juga oleh komposisi kimia lembar sepanjang strip. Sumber kedua dihasilkan oleh pabrik rolling. Deviasi ini muncul, terutama karena penurunan stand, bergantung pada modul elastisitas stand. Variasi koefisien gesekan gulir kerja dengan strip rolling juga dapat mempengaruhi deviasi ketebalan.
Di pabrik rolling dingin (dan khususnya di pabrik rolling tandem) kontrol ketebalan yaitu regulasi gauge otomatis (AGC) dicapai dengan pengontrol canggih yang perlu memperhatikan bahwa loopers tidak ada (seperti dalam kasus pabrik strip panas) dan oleh karena itu aktivitas regulasi semua stand harus dikoordinasi untuk menjamin stabilitas proses rolling. Lebih lanjut, kontrol dasar harus dibedakan dari kontrol eksternal. Kontrol dasar adalah kontrol gap hidrolis (HGC), pengontrol kecepatan (SC), dan pengontrol torsi (TC) tidak tergantung pada jenis proses rolling sedangkan kontrol eksternal dapat berubah secara signifikan menurut struktur proses dan ketersediaan sensor.
Pabrik Reversing Tunggal Dingin
Pengontrol ketebalan tipikal untuk pabrik reversing tunggal dingin dan konfigurasi sensor yang paling umum ditunjukkan pada Gambar 1. Di sini, sensor ukuran ketebalan didasarkan pada teknologi x-ray dan bertujuan untuk mengukur ketebalan pada garis tengah (dan jarang kali profil ketebalan). Sensor ukuran kecepatan didasarkan pada teknologi laser atau secara sederhana enkoder. Secara umum, penggunaan teknologi laser (lebih mahal) diutamakan ketika presisi pengukuran yang diperlukan perlu dijamin juga selama periode percepatan / perlambatan yang cepat, yaitu ketika enkoder dapat kehilangan kontak dengan material. Sel sel beban biasanya dipasang di setiap antar-stand untuk mendapatkan pengukuran langsung tegangan antar-stand. Seperti yang ditunjukkan pada Gambar 1, sangat normal untuk melihat pabrik reversing tunggal dingin dilengkapi dengan sensor ketebalan dan kecepatan (mungkin enkoder) di kedua sisi pabrik.
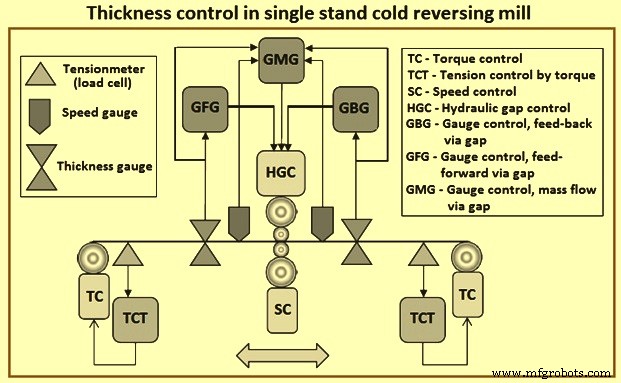
Gambar 1 Kontrol ketebalan di pabrik reversing tunggal dingin
Untuk pabrik reversing tunggal dingin, kontrol eksternal adalah (i) kontrol tegangan melalui torsi (TCT) di mana tegangan masuk / keluar dijaga konstan melalui torsi yang diatur oleh TC yang pada gilirannya memanfaatkan motor yang diterapkan pada gulir gulung / buka gulung, (ii) kontrol gauge, umpan balik melalui gap (GBG) di mana pengontrol menghasilkan trim untuk referensi HGC berdasarkan pengukuran ketebalan 'H x-ray out' dan tersedia di sisi bawah stand , (iii) kontrol gauge, umpan maju melalui gap (GFG) di mana pengontrol menghasilkan trim untuk referensi HGC untuk memprediksi deviasi ketebalan strip masuk yang akan digulung melalui x-ray yang dipasang di sisi masuk dan menghasilkan pengukuran 'H x-ray in', dan (iv) kontrol gauge, aliran massa melalui gap (GMC) di mana pengontrol bertujuan untuk mengkompensasi deviasi ketebalan 'H x-ray out' dengan memanfaatkan prinsip aliran massa dan oleh karena itu pengukuran kecepatan strip di sisi masuk dan keluar ('V in' dan 'V out' ).
Lebih tepatnya, karena variasi lebar strip dianggap kecil, persamaan keseimbangan aliran massa diharapkan terpenuhi ('H x-ray in' x 'V in' = 'H x-ray out 'x 'V out'). Berdasarkan persamaan ini, memungkinkan untuk melacak pengukuran 'H x-ray in' di sisi masuk stand dan kemudian mendapatkan pengukuran ketebalan lain di keluar stand yang dipertimbangkan 'H MF out' = ('H x-ray in' x 'V in'/ V out'). GMC, dengan mengontrol sinyal 'H MF out' bukan sinyal 'H x-ray out' , menjamin margin stabilitas yang lebih luas dan kinerja yang lebih baik daripada GBC, karena tidak ada penangguhan transportasi yang mempengaruhi pengukuran yang direpresentasikan oleh 'H MF out'.
Pabrik Reversing Dua Stand Dingin
Di pabrik reversing dua stand dingin, HGC yang diterapkan pada stand nomor 1 (Gambar 2) tidak bertujuan untuk mengatur ketebalan keluar stand nomor 1 secara langsung. Memang, beberapa regulator diperkenalkan dalam kasus pabrik reversing dua stand dingin untuk menjaga, sejauh mungkin, konstan tegangan antar-stand di antara stand nomor 0 dan stand nomor 1 untuk menghindari generasi gangguan untuk GMC / GBC yang bertindak pada stand nomor 0.
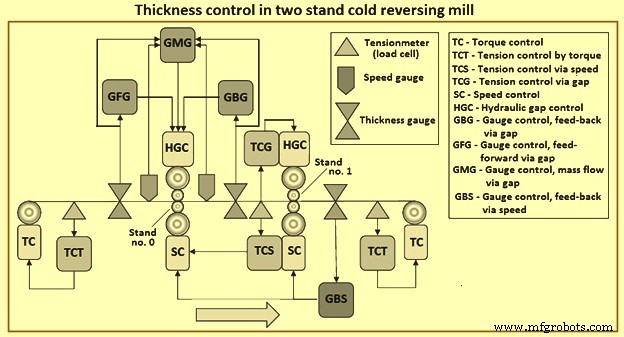
Gambar 2 Kontrol ketebalan di pabrik reversing dua stand dingin
Selain itu, ketebalan pada keluar stand nomor 1 diatur oleh GBS (kontrol gauge, umpan balik melalui kecepatan). Regulator ini bertindak pada referensi kecepatan yang digunakan oleh SC yang diterapkan pada stand nomor 1 dan, mungkin, pada referensi kecepatan yang digunakan oleh SC yang diterapkan pada stand nomor 0. Tegangan antar-stand memang dikontrol oleh dua pengontrol yang saling eksklusif yaitu (i) TCS (kontrol tegangan melalui kecepatan) pengontrol yang mengatur tegangan antar-stand dengan mengubah referensi kecepatan untuk SC yang diterapkan pada stand nomor 0, dan TCG (kontrol tegangan melalui gap) pengontrol yang bertindak pada referensi gap untuk HGC yang diterapkan pada stand nomor 1.
Pemilihan antara menjaga TCG atau TCS tetap aktif tergantung pada kecepatan pabrik. Memang, pada kecepatan rendah hasil TCS dalam pengontrol yang lebih responsif tetapi, tentu saja, dapat interfere dengan GBS yang bertanggung jawab untuk memastikan ketebalan akhir. Oleh karena itu, logika yang sesuai diimplementasikan untuk beralih, secepat mungkin, dari TCS ke TCG ketika kecepatan mencapai ambang. Tentu saja, dalam pabrik reversing dua stand dingin, ketika arah rolling dibalik peran stand nomor 0 dan nomor 1 dibalik dan kontrol eksternal diterapkan dengan logika simetris.
Pabrik Rolling Dingin Tandem
Di pabrik rolling dingin tandem, logika kontrol yang diterapkan pada pabrik reversing dua stand dingin diperluas lebih lanjut untuk mempertimbangkan kontribusi lebih banyak stand (Gambar 3) dan ketersediaan sensor yang sesuai. Instalasi pabrik rolling dingin tandem yang umum dilengkapi dengan sensor seperti (i) x-ray ketebalan di sisi masuk stand nomor 0 dan di keluar stand nomor 0, (ii) x-ray ketebalan di keluar stand terakhir, (iii) laser speed-meter biasanya hanya dipasang di masuk / keluar stand nomor 0, (iv) semua kecepatan antar-stand dan kecepatan gulung diukur melalui enkoder, dan (v) semua tegangan antar-stand diukur oleh sel beban.
Seperti dalam kasus pabrik reversing dua stand dingin, GMC / GBC / GFC diterapkan pada stand pertama tandem stand nomor 0 (Gambar 3) sedangkan GBS, yang bertanggung jawab untuk mengatur ketebalan akhir, dapat bertindak pada referensi kecepatan untuk semua stand. Selain itu, seperti dalam kasus pabrik reversing dua stand dingin, semua tegangan antar-stand diatur oleh TCG atau TCS.
Kecepatan stand dan gulung serta buka gulung harus dikoordinasi untuk memastikan stabilitas pabrik. Kontrol umpan maju ini dikenal sebagai 'speed master'. 'Pengontrol speed master' harus diimplementasikan untuk mengkoordinasikan kecepatan berbagai entitas di pabrik. Ini sangat penting di pabrik reversing dua stand dingin / pabrik rolling dingin tandem di mana regulasi tegangan antar-stand yang dicapai oleh TCG / TCS tidak secepat yang dicapai oleh TCT.
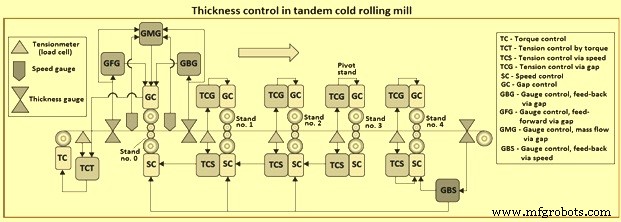
Gambar 3 Kontrol ketebalan di pabrik rolling dingin tandem
Kontrol Datar di Pabrik Rolling Dingin
Kontrol datar di pabrik rolling dingin dilakukan melalui kontrol datar otomatis (AFC). Tugas kontrol yang harus dicapai dalam kontrol closed-loop Level 1 untuk pabrik rolling dingin melibatkan tidak hanya ketebalan (AGC) tetapi juga datar (AFC).
Untuk strip yang tertinggal rolling dingin, datar didefinisikan sebagai jumlah perbedaan stres internal di sepanjang lebar material. Pengukuran stres internal strip (disebut bentuk) selama gulung dapat diambil melalui sensor datar yang sesuai bernama shape-meter atau stressometer yang hingga sekarang mewakili investasi yang signifikan. Karena biaya sensor ini jarang pabrik dilengkapi dengan lebih dari satu sensor datar, yaitu, shape-meter yang dipasang di keluar pabrik.
Sensor datar adalah bagian terpenting dari sistem AFC. Sensor jenis gulir kontak (stressometer) diterapkan dalam sistem ini dengan mempertimbangkan stabilitas dan respons output. Sebelumnya, sensor datar jenis gulir kontak tidak digunakan untuk pabrik rolling dingin kecepatan tinggi dan ketebalan ultra tipis seperti pabrik rolling tandem enam stand, karena kecemasan mengenai goresan di antara sensor dan strip. Dalam sistem ini, sistem pengemudi pembantu yang lebih canggih dari gulir sensor yang memungkinkan sinkronisasi kecepatan sensor dan kecepatan strip mencegah goresan.
Tugas AFC biasanya dilakukan dengan memanfaatkan dalam closed-loop aktuator datar stand terakhir saja, karena stand ini terdekat dengan shape-meter dan memiliki efek paling langsung dan dapat diprediksi pada datar akhir gulung. Stand rolling yang digunakan untuk melakukan rolling dingin biasanya memiliki aktuator datar canggih. Secara umum di pabrik rolling tandem / pabrik reversing dua stand stand dapat berjenis 4-tinggi atau 6-tinggi (yaitu, stand dengan 6 gulir). Proses pabrik reversing tunggal dapat dicapai (terutama untuk baja tahan karat) dengan stand jenis 20-tinggi yang juga dikenal sebagai cluster mill atau Sendzimir mill.
Sistem Pengukuran Bentuk Strip
Bentuk strip, juga disebut datar strip, menjadi semakin menjadi perhatian bagi semua yang terlibat dalam industri pabrik rolling. Bentuk strip yang buruk dapat meningkatkan limbah karena produk yang dibuat dari strip dengan bentuk buruk dapat cacat. Seiring dengan meningkatnya kecepatan dan kesederhanaan garis proses, bahan baku dengan bentuk buruk dapat merusak mesin atau memperlambat produksi.
Bentuk strip menjadi semakin sulit dikontrol seiring bertambahnya rasio lebar terhadap ketebalan dan juga seiring material menjadi lebih keras. Biasanya diterima bahwa cacat bentuk strip disebabkan oleh persentase reduksi yang berbeda di seluruh lebar strip. Ini menyebabkan perpanjangan yang berbeda dari bagian strip yang berseberangan, yang menimbulkan stres internal, mengakibatkan lentur. Terdapat empat cacat bentuk strip utama yang dihasilkan oleh reduksi yang berbeda. Ini disebut sebagai (i) tepi longgar (bergelombang), (ii) lentur kuartal, (iii) kekuatan pusat, dan (iv) herringbone (gerombolan).
Pengantar pabrik rolling baru, seperti corong crown berkelanjutan (CVC) dan pair cross (PC) dan gulir kerja lintas dan geser (RCS) telah dikembangkan untuk meningkatkan bentuk dan profil strip, karena pabrik memiliki kemampuan untuk bekerja sebagai gulir geser, gulir lintas, dan gulir lentur.
Kemampuan kontrol bentuk dari jenis pabrik rolling tertentu mempengaruhi secara decisif kualitas strip. Menurut posisi produk, menganalisis dan membandingkan kontrol bentuk untuk kinerja strip rolling dingin dari berbagai jenis pabrik rolling, dan memilih jenis pabrik rolling yang sesuai sangat penting.
Desain yang wajar dari parameter proses rolling adalah dasar untuk memastikan kualitas bentuk. Meningkatkan bentuk strip melalui optimasi proses rolling adalah metode teknologi tradisional. Namun, banyak aplikasi baru dari metode ini telah dirumuskan. Kualitas bentuk ditingkatkan dengan mengoptimalkan fluks emulsi proses pendinginan dan pendinginan multi-zona. Fenomena menempel baja yang disebabkan oleh bentuk buruk ujung strip dihindari dengan mengoptimalkan gaya lentur gulir.
Kualitas bentuk, sifat mekanik, dan kekasaran permukaan strip yang digulung oleh pabrik rolling dingin dicapai dengan mengoptimalkan gaya rolling dan tegangan. Peningkatan komprehensif bentuk strip dan kualitas permukaan juga dapat dicapai dengan mengoptimalkan gaya rolling, tingkat perpanjangan strip, dan tegangan. Di bawah logika memastikan bentuk strip yang baik, fluks, konsentrasi, dan suhu emulsi dioptimalkan untuk mencegah geser dan gores termal di antara strip dan gulir. Akibatnya, tingkat kebersihan permukaan strip ditingkatkan, dan konsumsi emulsi dikurangi.
Kontrol bentuk lokal sulit karena cakupannya kecil. 'Tebal konveks' adalah cacat bentuk lokal yang tipikal. Ini telah menjadi fokus unit produksi strip dingin gulung dalam beberapa tahun terakhir. Tebal konveks disebabkan oleh adanya titik lokal tinggi di sepanjang lebar strip, membentuk membulat yang jelas yang sesuai dengan posisi titik lokal tinggi. Cacat ini menyebabkan tebal konveks longitudinal di posisi lokal setelah membuka gulung coil dan dengan demikian secara serius mempengaruhi kualitas produk. Sebanyak besar data industri menunjukkan bahwa tebal konveks strip dingin gulung terutama disebabkan oleh pewarisan titik lokal tinggi strip panas gulung, yang menunjukkan asal mula pencegahan tebal konveks.
Teknologi kontrol penurunan tepi dapat mengurangi kerugian pemotongan dan meningkatkan hasil. Penerapan teknologi kontrol penurunan tepi pada baja silikon telah menerima perhatian yang meningkat dalam beberapa tahun terakhir. Pencapaian teknologi kontrol penurunan tepi terutama terwujud dalam pengembangan sistem kontrol otomatis dan desain profil gulir.
Mengoptimalkan parameter proses rolling adalah langkah teknologi umum dan efektif untuk meningkatkan kualitas permukaan. Kontrol kualitas permukaan sering digabungkan dengan kontrol bentuk. Kontrol komprehensif kekasaran permukaan dan bentuk pabrik reversing dua stand dicapai melalui optimasi parameter proses, seperti gaya rolling dan tegangan. Gaya rolling, tingkat perpanjangan strip, dan tegangan pabrik rolling dioptimalkan untuk mencapai kontrol komprehensif kualitas permukaan dan bentuk strip. Selain itu, kebersihan permukaan dan bentuk strip ditingkatkan dengan mengoptimalkan fluks, konsentrasi, dan suhu emulsi. Saat ini, penerapan teknologi kontrol komprehensif masih sangat jarang.
Deteksi bentuk adalah dasar untuk mencapai kontrol bentuk closed-loop dan adalah kunci untuk meningkatkan kualitas bentuk. Shape-meter strip adalah 'mata' deteksi online. Ini adalah instrumen pengukuran high end dari proses rolling. Shape-meter strip terdiri dari dua bagian utama, yaitu gulir deteksi bentuk dan pemroses transmisi sinyal bentuk. Pengembangan shape-meter sangat sulit sehingga telah monopoli lama oleh beberapa perusahaan. Dalam 10 tahun terakhir, terobaan besar pada shape-meter telah dicapai. Gulir deteksi bentuk tanpa sambungan dan pemroses transmisi sinyal bentuk nirkabel telah dikembangkan secara independen dan berhasil diterapkan.
Shape-meter konvensional yang digunakan di rolling dingin terdiri dari larik sel beban yang tersebar di sepanjang lebar strip. Setiap sel beban menghasilkan sinyal yang mewakili tekanan yang diberikan oleh irisan strip yang bersentuhan dengannya. Akibatnya, shape-meter menghasilkan larik sinyal tegangan yang dimensinya adalah jumlah sel beban yang ditempatkan pada sensor [Bentuk = (T1 . . . Tn)]. Akhirnya, sensor tanpa kontak berdasarkan ultrason tersedia dan menyediakan larik sinyal yang cukup mirip. Perlu ditekankan bahwa kehadiran gradien tegangan spesifik yang terkait dengan dua irisan strip yang berbeda menyiratkan bahwa kedua irisan tersebut memiliki nilai perpanjangan yang berbeda. Pada gilirannya, perbedaan berlebihan dalam perpanjangan di antara irisan strip dapat menyiratkan cacat datar yang nyata yang harus dikoreksi.
Gulir deteksi bentuk bagian yang populer secara internasional adalah gulir deteksi bentuk bagian (Gambar 4). Gulir ini terdiri dari sumbu inti, cincin luar, dan sensor piezoelektrik. Strip melingkari gulir deteksi bentuk untuk membentuk sudut tertentu. Tegangan strip T bekerja pada gulir deteksi bentuk dan menghasilkan tekanan N. Serangkaian cincin luar dan sensor diatur di sepanjang arah aksial gulir deteksi bentuk, dan tekanan N ditransmisikan dan dideteksi. Distribusi tekanan aksial dikonversi menjadi distribusi tegangan oleh komputer pemroses sinyal sehingga bentuk strip dapat dihitung. Jenis gulir deteksi bentuk ini dapat menghancurkan dan menggores permukaan strip untuk dua alasan. Pertama, terdapat celah di antara cincin luar. Kedua, suhu aksial gulir deteksi bentuk berbeda. Perbedaan suhu di antara tengah dan tepi gulir ukur sekitar puluhan derajat Celsius, menghasilkan perbedaan ekspansi termal radial di antara berbagai cincin luar.
Gulir deteksi bentuk blok tanam (Gambar 4) telah dikembangkan untuk mengatasi kekurangan gulir deteksi bentuk bagian. Dua lubang persegi panjang dibuat pada badan gulir deteksi, dan satu set blok elastis dengan sensor dipasang di setiap lubang persegi panjang. Struktur ini secara efektif menghindari goresan pada permukaan strip yang disebabkan oleh ekspansi termal yang tidak merata dari gulir deteksi bagian. Namun, 'efek kulit' arus dengan mudah menyebabkan kekerasan yang tidak merata di tepi lubang persegi panjang dan bagian lain badan gulir ketika perawatan panas diterapkan. Strip yang patah dapat dengan mudah merusak bagian lemah badan gulir, dan permukaan gulir yang rusak dapat menggores permukaan strip dalam produksi selanjutnya.
Gulir deteksi bentuk tanpa sambungan baru (Gambar 4) telah dikembangkan untuk sepenuhnya mengatasi masalah yang disebutkan di atas. Dua hingga empat lubang presisi melalui dibuat di sepanjang arah lingkaran di dekat permukaan gulir dalam badan gulir. Ketebalan dinding di antara lubang dan permukaan luar gulir antara 6 mm dan 8 mm. Ketebalan dinding tidak hanya menguntungkan transfer tekanan, tetapi juga mempertahankan ketebalan yang cukup untuk penggerindaan gulir. Serangkaian sensor diatur di dalam setiap lubang melalui. Bahan gulir adalah baja krom mangan karbon tinggi dan kekerasan permukaan gulir melebihi 60 HRC setelah quenching. Ketebalan lapis keras 4 mm atau lebih. Gulir deteksi bentuk ini menawarkan keuntungan permukaan tanpa sambungan, kekerasan tinggi, dan lapis keras dalam, yang sepenuhnya mengatasi masalah teknis menghancurkan dan menggores permukaan strip.
Tekanan pra tertentu diterapkan pada sensor dengan cara pas interferensi untuk menjaga sensor bekerja dalam rentang linearitas. Faktanya, perbedaan suhu dan deformasi termal tertentu ada di antara permukaan luar gulir deteksi dan sensor internal dalam proses rolling, dan perbedaan ini dapat melemahkan atau mengurangi besarnya interferensi dan tekan pra di antara sensor dan dinding dalam lubang melalui, menghasilkan distorsi sinyal deteksi. Oleh karena itu, perakitan sensor harus memiliki besarnya interferensi dan tekan pra yang memadai. Untuk memecahkan masalah, medan suhu, deformasi termal, dan transfer tekanan gulir deteksi dan sensor dalam proses rolling disimulasikan dengan perangkat lunak elemen hingga. Ukuran struktur gulir dan besarnya interferensi dioptimalkan.
Sosok karbon dan cincin geser adalah struktur populer untuk transmisi sinyal dan pasokan daya. Serangkaian cincin geser tembaga dipasang pada ujang berputar leher gulir deteksi, dan serangkaian sosok karbon dipasang pada tutup yang terhubung dengan bantalan gulir. Sinyal gulir deteksi ditransmisikan ke cincin geser melalui kabel. Cincin geser yang berputar kemudian mentransmisikan sinyal ke sosok karbon yang tetap. Juga, sinyal ditransmisikan ke terminal jauh melalui kabel jarak jauh. Prinsip pasokan daya serupa dengan prinsip transmisi sinyal. Karena gesekan di antara sosok karbon dan cincin geser, aus, getaran, dan distorsi sinyal serius dapat terjadi. Sosok karbon dan cincin geser perlu dipelihara secara teratur dan dilengkapi dengan perangkat pendingin dan pembersih. Transmisi jarak jauh sinyal analog dapat dengan mudah terganggu oleh elektromagnetik, getaran, suhu, dan faktor lain, yang dapat meningkatkan kesalahan.
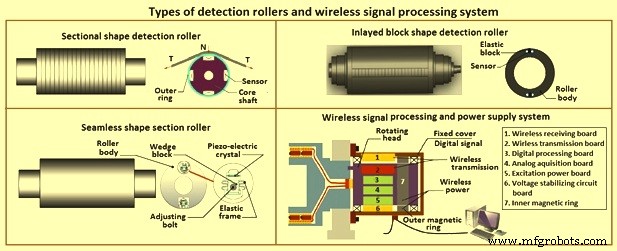
Gambar 4 Jenis gulir deteksi dan sistem pemroses sinyal nirkabel
Pemroses sinyal transmisi nirkabel dan terintegrasi (Gambar 4) telah dikembangkan untuk mengatasi masalah di atas. Pemroses sinyal terdiri dari kepala berputar dan tutup tetap. Kepala berputar terhubung dengan gulir deteksi dan berputar secara sinkron. Papan daya excitasi, papan akuisisi analog, papan pemrosesan digital, papan transmisi nirkabel, dan cincin magnetik dalam diatur pada kepala berputar. Tutup tetap pada bantalan gulir, dan papan penerima nirkabel, cincin magnetik luar, dan papan sirkuit pengstabil tegangan dipasang pada tutup.
Prinsip kerjanya adalah daya disuplai ke papan penerima nirkabel dan cincin magnetik luar pada tutup oleh kabel dan papan sirkuit pengstabil tegangan. Cincin magnetik dalam yang berputar menerima sinyal pengstabil melalui transmisi induksi nirkabel, dan semua sensor di gulir deteksi dan semua papan sirkuit di kepala berputar diberi daya oleh papan daya excitasi. Output sinyal sensor dikumpulkan oleh papan akuisisi analog, dan papan pemrosesan digital mengimplementasikan konversi analog-ke-digital. Pemrosesan digital dan kode dilakukan dalam kondisi isolasi kopling magnetik dan isolasi fotoelektrik. Sinyal kemudian dikirimkan ke papan transmisi nirkabel. Papan transmisi nirkabel mengubah sinyal menjadi sinyal nirkabel frekuensi tinggi dan mentransmisikan sinyal nirkabel ke papan penerima nirkabel. Papan penerima nirkabel mengubah sinyal nirkabel menjadi sinyal kabel. Akhirnya, sinyal ditransmisikan ke komputer pemroses sinyal jauh melalui kabel dilapisi.
Deteksi bentuk dipengaruhi oleh getaran, elektromagnetik, perbedaan suhu, kesalahan pemasangan gulir deteksi, deformasi, perubahan bentuk gulung, dan faktor lain, oleh karena itu sinyal deteksi bentuk membutuhkan pembatalan kebisingan dan kompensasi kesalahan untuk memastikan presisi. Pelacak diferensial waktu diskrit diterapkan untuk menghilangkan kebisingan sinyal deteksi bentuk.
Sistem kontrol bentuk dapat dibagi menjadi sistem kontrol prasetel dan sistem kontrol closed-loop menurut urutan kontrol, dan pemodelan sistem kontrol bentuk meliputi model mekanisme dan model cerdas. Kontrol prasetel adalah kontrol prediktif, dan kontrol closed-loop adalah kontrol pemantauan. Kedua sistem kontrol melengkapi satu sama lain dan memastikan kualitas bentuk strip. Kontrol prasetel bentuk adalah dasar dari kontrol closed-loop. Presisi, kecepatan, dan stabilitas kontrol closed-loop secara langsung dipengaruhi oleh presisi kontrol prasetel.
Inti dan kunci dalam kontrol bentuk closed-loop adalah model kontrol, yang meliputi strategi kontrol dan algoritma model. Ketika sinyal bentuk strip dideteksi, model kontrol dengan cepat menghitung jumlah penyesuaian alat kontrol (misalnya, jumlah kemiringan gulir, gaya lentur gulir, pemulihan multi-zona) untuk mencapai penyesuaian bentuk strip yang tepat dan akurat berdasarkan optimasi kuadrat dan kompensasi histeresis.
Kemiringan dan lenturan gulir adalah alat kontrol bentuk yang paling fleksibel dan cepat. Model fuzzy-neural PID (proporsional integral turunan) untuk penyesuaian kemiringan dan lenturan gulir telah dirumuskan berdasarkan koordinasi dua metode cerdas teori fuzzy dan jaringan syaraf tiruan. Algoritma kontrol PID konvensional tidak dapat langsung disesuaikan dengan proses rolling yang kompleks dan berubah-ubah, sehingga teori fuzzy, yang mahir dalam menangani model yang tidak diketahui, digabungkan dengan jaringan syaraf tiruan dengan kemampuan belajar mandiri yang kuat untuk meningkatkan efek kontrol bentuk.



