Ethernet: Tulang Pungkla Keandalan Kendaraan Otonom
Perubahan besar sedang terjadi di sektor otomotif. Lima belas tahun yang lalu, iklan yang menunjukkan mobil otonom adalah pura-pura science fiction. Hari ini, perusahaan seperti Waymo telah menguji ratusan kendaraan dalam uji lapangan dunia nyata, membuktikan bahwa pengemudi otonom dapat dilakukan. Harapan umum bahwa teknologi akan matang dalam 15–20 tahun dengan cepat menjadi usang. Aliran modal kini astronomis, dan legislator sedang merangka kerangka hukum dan regulasi yang akan mendasari mobilitas otonom.
Kepercayaan tetap menjadi hambatan terbesar bagi adopsi massal. Dewan Keselamatan Nasional melaporkan bahwa lebih dari 100 kecelakaan maut terjadi setiap hari di Amerika Serikat—angka yang belum dilaporkan yang jarang membuat berita. Sebaliknya, satu insiden yang melibatkan Tesla atau Uber sering mendominasi berita, menanamkan apresiasi yang luas. Namun, data kecelakaan Administrasi Keselamatan Lalu Lintas Jalan Raya Nasional mengungkapkan bahwa selama tahun pertama Autopilot Tesla (pengemudi otomatis) debut, tingkat kecelakaan yang melibatkan mobil Tesla turun sebesar 40%—sebelum perbaikan perangkat lunak yang kemudian setelah rilis komersialnya.
Menurut Departemen Transportasi AS, kendaraan otonom dapat mengurangi korban jiwa lalu lintas hingga 94% dengan menghilangkan insiden kesalahan manusia.
Mencapai tingkat keselamatan ini memerlukan keandalan ekstrim di setiap lapisan. “Otak” sistem adalah SoC/GPU yang menjalankan algoritma AI untuk menafsirkan tampilan jalan 360° dan menentukan kebijakan pengemudi yang sesuai. Ini didampingi oleh “mata dan telinga” mobil—kamera resolusi tinggi, lidar, radar, dan sensor ultrasonik—yang harus beroperasi sempurna di setiap kondisi ekstrim, dari tengah malam hingga badai salju, dan dari panas mencair hingga suhu di bawah nol.
Komponen kritis berikutnya adalah jaringan dalam kendaraan (IVN), sistem saraf yang mentransfer data di antara semua node. Ia harus menyediakan bandwidth tinggi, latensi rendah, dan redundansi bawaan untuk memastikan nol kegagalan dalam skenario yang vital untuk keselamatan.
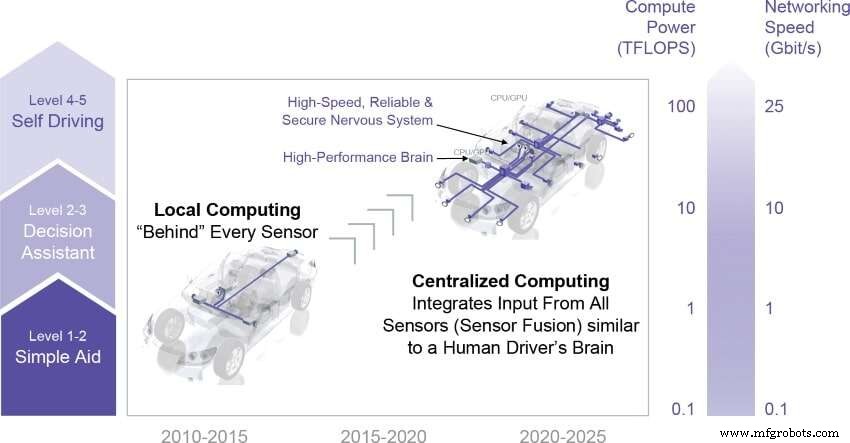
Seiring kendaraan berkembang dari Level 1–2 ke Level 3–4, dan akhirnya Level 5, kecepatan dan kompleksitas IVN tumbuh secara seiring, seperti yang digambarkan dalam Gambar 1.
Gambar 1. Jalur Menuju Otonomi Penuh
Kendaraan Level 1–2 yang dilengkapi Sistem Bantu Pengemudi Canggih (ADAS) biasanya bergantung pada satu hingga tiga kamera resolusi rendah dan pengontrol dasar yang menangani tugas minimal seperti pengemudi dan regulasi kecepatan. Sebaliknya, sistem Level 4–5 mirip dengan pusat data seluler, menempatkan 10–20+ kamera dan sensor bersama dengan beberapa unit komputasi terpusat yang mengelola analitik visi, kebijakan pengemudi, telematika bandwidth tinggi, dan penyimpanan canggih—semua saling terhubung melalui jaringan yang kuat yang menjamin kecepatan, kualitas layanan (QoS), dan keamanan yang diperlukan.
Selama tiga dekade, banyak protokol telah berkembang untuk memenuhi kebutuhan IVN kendaraan Level 1–2. Dalam beberapa tahun terakhir, sejumlah solusi proprietari muncul untuk mengatasi persyaratan Level 3–4–5. Saat industri menyegerakan spesifikasi jaringan untuk mobil masa depan, OEM dan pemasok Tingkat-1 menyelaraskan diri pada Ethernet, mengakui itu sebagai teknologi yang paling mampu memenuhi kebutuhan kecepatan, skalabilitas, dan keandalan jaringan otonom generasi berikutnya.