Menguasai Kontrol Proses: Presisi dan Keselamatan dalam Manufaktur Teknologis
Pendahuluan: Kontrol Proses dalam Manufaktur Teknologis
Proses teknologis terdiri dari pengolahan, pemotongan, pemurnian, penggabungan, dan manipulasi bahan serta fluida untuk menghasilkan produk akhir secara menguntungkan. Proses-proses ini dapat presisi, menuntut, dan berpotensi berbahaya. Perubahan kecil dalam suatu proses dapat berdampak besar pada hasil akhir. Variasi proporsi, suhu, aliran, turbulensi, dan parameter lain harus dikontrol dengan hati-hati dan konsisten untuk menghasilkan produk akhir dengan kualitas yang diinginkan menggunakan minimum bahan baku dan energi.
Secara umum, segala sesuatu yang memerlukan pemantauan berkelanjutan atas suatu operasi melibatkan peran kontrol proses. Kontrol proses merujuk pada metode yang digunakan untuk mengontrol variabel proses dalam proses teknologis. Ini adalah alat yang memungkinkan operasi proses berjalan dalam batas yang ditetapkan dan menetapkan batas yang lebih presisi untuk memaksimalkan efisiensi proses, memastikan kualitas, dan keselamatan.
Peran dan Kebutuhan Sistem Kontrol
Setiap proses teknologis memerlukan perencanaan yang besar untuk menyelesaikan tugas yang ditetapkan. Namun, untuk menyelesaikan tugas ini, operator proses harus memahami sepenuhnya proses dan fungsi sistem kontrol. Sistem kontrol terdiri dari peralatan (alat pengukur, alat pengendali, dll.) serta intervensi operator. Sistem kontrol digunakan untuk memenuhi tiga kebutuhan dasar proses, yaitu (i) mengurangi penggangguan eksternal, (ii) mempromosikan stabilitas proses, dan (iii) meningkatkan kinerja proses.
Instrumentasi memberikan indikasi yang digunakan untuk mengoperasikan proses teknologis. Dalam beberapa kasus, operator mencatat indikasi ini untuk digunakan dalam operasi proses. Informasi yang dicatat membantu mengevaluasi kondisi saat ini proses dan mengambil tindakan jika kondisi tidak seperti yang diharapkan. Meminta operator untuk mengambil semua tindakan korektif yang diperlukan tidak praktis, atau terkadang mustahil, terutama jika sejumlah besar indikasi harus dipantau. Oleh karena itu, sebagian besar proses teknologis dikontrol secara otomatis setelah beroperasi dalam kondisi normal. Kontrol otomatis sangat mengurangi beban operator dan membuat pekerjaan dapat dielola. Proses teknologis dikontrol untuk tiga alasan, yaitu (i) mengurangi variabilitas, (ii) meningkatkan efisiensi, dan (iii) memastikan keselamatan.
Mengapa Kontrol Proses Diperlukan
Kontrol proses dapat mengurangi variabilitas produk akhir, yang memastikan produk berkualitas tinggi secara konsisten. Dengan pengurangan variabilitas proses, proses menjadi lebih stabil, andal, produktif, dan ekonomis. Beberapa parameter proses harus dipertahankan pada level tertentu untuk memaksimalkan efisiensi proses. Kontrol yang akurat terhadap parameter ini memastikan efisiensi proses. Lebih lanjut, proses yang keluar kendali, seperti reaksi kimia yang tidak terkontrol, dapat terjadi jika selama operasi proses, kontrol yang presisi terhadap semua variabel proses tidak dipertahankan. Konsekuensi proses yang keluar kendali dapat katastrofik. Oleh karena itu, kontrol yang presisi terhadap proses juga diperlukan untuk memastikan keselamatan peralatan dan pekerja.
Evolusi Peran Kontrol Proses
Peran kontrol proses telah berubah sepanjang tahun dan terus dibentuk oleh teknologi. Peran tradisional kontrol proses adalah berkontribusi pada keselamatan, meminimalkan dampak lingkungan, dan mengoptimalkan proses dengan mempertahankan variabel proses dekat dengan nilai yang diinginkan. Di masa lalu, pemantauan parameter proses dilakukan di tempat proses dan parameter dipertahankan secara lokal oleh operator. Seiring proses menjadi lebih besar skala dan/atau lebih kompleks, peran otomasi proses menjadi semakin penting. Saat ini otomasi telah mengambil alih fungsi kontrol proses, yang berarti operator dibantu oleh sistem kontrol terkomputerisasi terdistribusi (DCS) yang berkomunikasi dengan instrumen di lapangan.
Tujuan Dasar Kontrol Proses
Kontrol proses adalah campuran antara disiplin statistika dan teknik yang menangani mekanisme, arsitektur, dan algoritma untuk mengontrol proses. Untuk memiliki kontrol proses yang efektif, selain pemahaman teknologi proses, juga diperlukan memahami konsep kunci dan terminologi umum kontrol proses.
Alasan kontrol suatu proses adalah untuk membuatnya berperilaku dengan cara yang diinginkan. Ini dapat melibatkan proses menjadi lebih akurat, lebih andal, atau lebih ekonomis. Dalam beberapa kasus proses yang tidak dikontrol tidak stabil dan kontrol yang baik diperlukan agar tidak merusaknya. Oleh karena itu, kontrol yang baik dapat berarti hal yang berbeda dalam aplikasi yang berbeda.
Dalam kontrol proses, tujuan dasar adalah mengatur nilai dari suatu parameter. Mengatur berarti mempertahankan kuantitas parameter pada nilai yang diinginkan terlepas dari pengaruh eksternal. Nilai yang diinginkan disebut nilai referensi atau set-point. Operator dapat mengubah set-point. Proses disebut self-regulating jika dengan mengubah input set-point, output berubah untuk cocok dengan input set-point. Sistem self-regulating tidak menyediakan pengaturan variabel ke nilai referensi tertentu. Parameter mengadopsi beberapa nilai di mana nilai input dan output sama, dan di situ ia tinggal. Namun, jika aliran input diubah, output juga berubah, jadi tidak diatur ke nilai referensi.
Kontrol bantu operator memungkinkan regulasi buatan oleh operator. Untuk mengatur parameter, sehingga mempertahankan nilai yang diperlukan, sensor diperlukan untuk mengukur parameter. Parameter disebut variabel yang dikontrol. Dengan mengoperasikan peralatan kontrol yang sesuai, parameter output dapat diubah ke set-point oleh operator. Parameter output disebut variabel yang dimanipulasi atau variabel kontrol.
Kontrol Otomatis dan Sistem Kontrol Proses
Sistem kontrol otomatis mengganti sistem kontrol dan menggunakan mesin, elektronik, atau komputer yang menggantikan operasi oleh operator. Sebuah instrumen yang disebut sensor ditambahkan yang mampu mengukur nilai parameter dan mengubahnya menjadi sinyal proporsional. Sinyal ini diberikan sebagai input ke mesin, rangkaian elektronik, atau komputer yang disebut kontroler. Kontroler melakukan fungsi operator dalam mengevaluasi pengukuran dan memberikan sinyal output untuk mengubah pengaturan peralatan kontrol melalui aktuator yang terhubung ke peralatan dengan koneksi mekanis. Ketika kontrol otomatis diterapkan pada sistem yang dirancang untuk mengatur nilai variabel tertentu ke set-point, ini disebut kontrol proses otomatis. Gambar 1 menunjukkan konsep kontrol proses yang menunjukkan variabel input dan output dalam diagram blok.
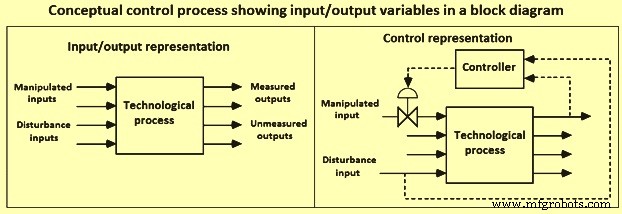
Fig 1 Konsep kontrol proses yang menunjukkan variabel input dan output dalam diagram blok
Proses teknologis bersifat dinamis karena jarang beroperasi dalam keadaan stabil. Operasi proses teknologis terdiri dari memastikan bahwa respons yang tepat diberikan terhadap gangguan yang selalu terjadi sehingga operasi aman, efisien, dan menghasilkan produk yang diinginkan dengan kualitas yang ditetapkan pada laju yang diperlukan. Karena metode produksi bervariasi dari proses ke proses, prinsip kontrol otomatis bersifat umum dan dapat diterapkan secara universal, terlepas dari ukuran dan jenis proses. Tujuan sistem kontrol proses adalah untuk melakukan satu atau kedua tugas berikut.
Mempertahankan proses pada kondisi operasional dan set-point – Banyak proses diharapkan bekerja pada kondisi keadaan stabil atau dalam keadaan yang memenuhi semua persyaratan seperti biaya, hasil, keselamatan, dan tujuan kualitas lainnya. Dalam banyak situasi kehidupan nyata, proses tidak dapat selalu tetap statis dan ada gangguan yang terjadi pada proses sehingga membuat proses tidak stabil. Dalam proses yang tidak stabil, variabel proses osilasi dari batas fisiknya selama waktu yang terbatas. Variabel proses yang tidak dikontrol dapat dikontrol dengan menambahkan instrumen dan peralatan kontrol yang dapat mengontrol variabel proses dalam batas kontrolnya baik secara otomatis atau melalui intervensi operator.
Mentransisi proses dari satu kondisi operasional ke kondisi lainnya – Dalam situasi kehidupan nyata, terkadang menjadi perlu untuk mengubah kondisi operasional proses untuk berbagai alasan yang berbeda. Alasan transisi proses dari satu serangkaian kondisi operasional ke serangkaian kondisi operasional lainnya dapat berupa ekonomi, spesifikasi produk, keterbatasan operasional, regulasi lingkungan, dan spesifikasi produk yang berubah, dll.
Pengembangan Strategi Kontrol
Pengembangan strategi kontrol untuk proses teknologis terdiri dari merumuskan atau mengidentifikasi (i) tujuan kontrol, (ii) variabel input yang merupakan variabel yang dimanipulasi atau variabel gangguan dan dapat berubah secara kontinu, atau pada interval waktu diskrit, (iii) variabel output yang dapat berupa variabel yang diukur atau tidak diukur dan dapat diukur secara kontinu atau pada interval waktu diskrit, (iv) keterbatasan yang dapat keras atau lunak, (v) karakteristik operasional yang dapat batch, kontinu, atau semi-kontinu, (vi) pertimbangan keselamatan, lingkungan, dan ekonomi, dan (vii) struktur kontrol di mana kontroler dapat bersifat umpan balik atau umpan maju dalam bentuknya. Merumuskan sistem kontrol proses untuk proses teknologis terdiri dari tujuh tahap.
Tahap pertama dalam pengembangan sistem kontrol adalah merumuskan tujuan kontrol. Proses teknologis biasanya terdiri dari beberapa sub-proses. Kontrol proses teknologis berkurang ketika kontrol setiap sub-proses dipertimbangkan secara terpisah. Meski demikian, setiap sub-proses dapat memiliki tujuan yang berbeda, terkadang bertentangan, jadi pengembangan tujuan kontrol biasanya merupakan masalah yang sulit.
Tahap kedua terdiri dari penetapan variabel input. Variabel input menunjukkan efek lingkungan pada proses. Ini biasanya merujuk pada faktor-faktor yang mempengaruhi proses. Variabel input dapat diklasifikasikan sebagai variabel yang dimanipulasi atau variabel gangguan. Input yang dimanipulasi adalah input yang dapat disesuaikan oleh sistem kontrol (atau operator proses). Input gangguan adalah variabel yang mempengaruhi output proses tetapi tidak dapat disesuaikan oleh sistem kontrol. Ada input gangguan yang dapat diukur dan tidak dapat diukur. Input dapat berubah secara kontinu atau pada interval waktu diskrit.
Tahap ketiga terdiri dari penetapan variabel output. Variabel output juga dikenal sebagai variabel kontrol. Ini adalah variabel yang merupakan output proses yang mempengaruhi lingkungan. Variabel output dapat diklasifikasikan sebagai variabel yang diukur atau tidak diukur. Pengukuran dapat dilakukan secara kontinu atau pada interval waktu diskrit.
Tahap keempat terdiri dari penetapan keterbatasan operasional. Setiap proses memiliki keterbatasan operasional tertentu, yang diklasifikasikan sebagai keras atau lunak. Contoh keterbatasan keras adalah aliran minimum atau maksimum untuk klep yang harus beroperasi antara kondisi penuh tertutup atau penuh terbuka. Contoh keterbatasan lunak adalah komposisi produk dan merupakan hal yang diinginkan untuk menentukan komposisi di antara batas tertentu, tetapi mungkin untuk melanggar spesifikasi ini tanpa menimbulkan bahaya keselamatan atau lingkungan.
Tahap kelima terdiri dari penetapan karakteristik operasional. Karakteristik operasional biasanya diklasifikasikan sebagai batch, kontinu, atau semi-kontinu. Proses kontinu beroperasi untuk waktu yang lama dalam kondisi operasional yang relatif konstan sebelum 'dimati' untuk melakukan pekerjaan tertentu seperti pembersihan dan perawatan pencegahan berkala. Proses batch bersifat dinamis, yaitu, biasanya beroperasi untuk waktu singkat dan kondisi operasional dapat bervariasi cukup banyak selama waktu tersebut. Contoh proses batch adalah pembuatan panas dalam peletur baja. Untuk reaktor batch, muatan awal dimasukkan ke reaktor, dan kondisi proses bervariasi untuk menghasilkan produk yang diinginkan pada akhir proses batch. Proses semi-kontinu typikal dapat memiliki muatan awal ke reaktor, tetapi komponen masukan dapat ditambahkan ke reaktor selama proses batch berlangsung. Proses pengecoran kontinu adalah contoh proses semi-kontinu. Pertimbangan penting adalah skala waktu dominan proses. Untuk proses kontinu, ini sangat sering terkait dengan waktu tinggal materi dalam reaktor.
Tahap keenam terdiri dari pertimbangan penting mengenai keselamatan, lingkungan, dan isu ekonomi. Dalam arti, ekonomi adalah dorongan utama karena proses yang tidak aman atau berbahaya lingkungan akhirnya lebih mahal untuk dioperasikan karena sanksi regulasi dan ketidakefisianan. Lebih lanjut, penting untuk meminimalkan biaya energi saat menghasilkan produk yang memenuhi spesifikasi. Otomasi dan kontrol proses yang lebih baik memungkinkan proses untuk beroperasi lebih dekat ke kondisi 'optimum' dan menghasilkan produk di mana spesifikasi variabilitas terpenuhi.
Konsep 'fail-safe' selalu penting dalam pemilihan instrumentasi. Sebagai contoh, klep kontrol membutuhkan sumber energi untuk memindahkan batang klep dan mengubah aliran. Paling sering merupakan sinyal pneumatik (Biasanya 3-15 PSI). Jika sinyal hilang, batang klep pergi ke batas 3 PSI. Jika klep adalah 'air-to-open', kehilangan udara instrumen menyebabkan klep tertutup dan ini dikenal sebagai klep 'fail-closed'. Jika sebaliknya, klep adalah air to close, ketika udara instrumen hilang klep pergi ke kondisi penuh terbuka dan ini dikenal sebagai klep 'fail-open'.
Jenis Kontrol: Feed-Forward dan Feed-Back
Ada dua jenis kontrol standar yang merupakan (i) kontrol feed-forward, dan (ii) kontrol feed-back. Kontroler feed-forward mengukur variabel gangguan dan mengirim nilai ini ke kontroler, yang menyesuaikan variabel yang dimanipulasi. Tujuan kontrol feed-back adalah untuk mempertahankan variabel yang dikontrol dekat dengan set-pointnya. Sistem kontrol feed-back mengukur variabel output, membandingkan nilainya dengan nilai output yang diinginkan, dan menggunakan informasi ini untuk menyesuaikan variabel yang dimanipulasi. Menurut desainnya, kontroler feed-back mengambil tindakan korektif untuk mengurangi penyimpangan. Kontroler feed-back hanya dapat mengambil tindakan setelah variabel yang dikontrol menyimpang dari set-point yang diinginkan dan menghasilkan error non-nol. Namun, respons terhadap gangguan dapat sangat lambat, jika proses atau pengukuran berubah sangat lambat. Dalam situasi seperti itu, kontroler feed-forward dapat meningkatkan kinerja. Kontroler feed-forward memprediksi efek yang ditimbulkan gangguan pada variabel yang dikontrol dan mengambil tindakan kontrol yang melawan pengaruh gangguan.
Menentukan struktur kontrol feed-back untuk suatu proses terdiri dari memutuskan variabel yang dimanipulasi mana yang harus disesuaikan untuk mengontrol variabel yang diukur mana. Nilai yang diinginkan dari output proses yang diukur disebut set-point. Ada dua alasan untuk variabel yang dikontrol menyimpang dari set-pointnya. Set-point diubah sengaja untuk mencapai kinerja yang lebih baik atau gangguan mendorong operasi menjauh dari set-point yang diinginkan. Kontroler yang dirancang untuk menolak gangguan disebut regulator sementara kontroler yang dirancang untuk melacak perubahan set-point disebut servo-mekanisme. Biasanya untuk proses kontinu perubahan set-point terjadi jarang, biasanya hanya jika kontroler supervisory menghitung titik operasi yang lebih menguntungkan, dan oleh karena itu, regulator adalah bentuk kontroler feed-back yang paling umum digunakan. Sebaliknya, kontroler untuk masalah servo umum dalam proses batch, di mana perubahan set-point yang sering terjadi.
Konsep yang sangat penting yang digunakan dalam desain sistem kontrol adalah 'gain proses'. 'Gain proses' adalah sensitivitas output proses terhadap perubahan input proses. Jika peningkatan input proses menyebabkan peningkatan output proses, ini dikenal sebagai gain positif. Jika sebaliknya, peningkatan input proses menyebabkan penurunan output proses, ini dikenal sebagai gain negatif. Magnitudo 'gain proses' juga penting.
Setelah struktur kontrol ditentukan, penting untuk memutuskan algoritma kontrol. Algoritma kontrol menggunakan nilai variabel output yang diukur (beserta nilai output yang diinginkan) untuk mengubah variabel input yang dimanipulasi. Algoritma kontrol sejumlah parameter kontrol, yang harus disesuaikan untuk mencapai kinerja yang dapat diterima. Biasanya penyesuaian dilakukan pada model simulasi sebelum mengimplementasikan strategi kontrol pada proses aktual. Dalam kasus kontrol berbasis model, kontroler memiliki model proses yang 'built in'.
Diagram blok proses teknologis dengan satu variabel yang dimanipulasi dan satu variabel yang dikontrol (Gambar 2) mencakup kontrol feed-forward, feed-back, dan supervisory. Tujuan utama kontroler feed-back adalah untuk mempertahankan variabel yang dikontrol X yang diukur oleh instrumen tertentu semakin dekat mungkin dengan titik set yang diinginkan Xsp. Variabel yang dikontrol dapat berupa parameter apa pun dari proses teknologis. Set-point biasanya ditentukan oleh sistem kontrol supervisory menggunakan teknik optimasi numerik real-time. Ada beberapa jenis elemen kontrol akhir yang berbeda. Variabel gangguan D, juga disebut variabel beban, dapat menyebabkan variabel yang dikontrol menyimpang dari set-pointnya, memerlukan tindakan kontrol untuk mengembalikannya ke titik operasi yang diinginkan. Baik kontrol feed-back maupun feed-forward dapat mengurangi efek gangguan, di mana setiap metode memiliki keuntungan dan kerugiannya sendiri. Gangguan dapat timbul dari berbagai sumber, termasuk variabel lingkungan eksternal. Dalam hal apa pun, variabel gangguan tidak dapat dipengaruhi oleh kontroler proses. Error atau penyimpangan E antara variabel yang dikontrol X dan titik set-nya Xsp adalah input ke kontroler feed-back, yang mengubah variabel yang dimanipulasi M untuk mengurangi error. Dalam proses teknologis yang khas, dapat ada sejumlah besar loop kontrol seperti itu.
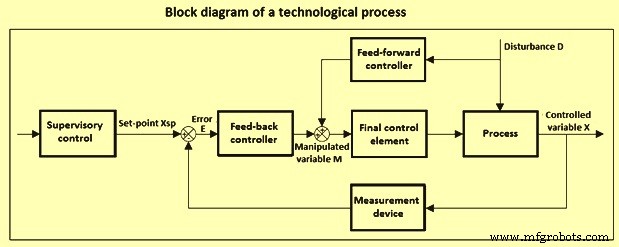
Fig 2 Diagram blok untuk kontrol proses teknologis
Hardware dan Software Kontrol
Kontrol proses seperti yang diterapkan di industri proses telah mengalami perubahan signifikan sejak diperkenalkan pada tahun 1940-an. Awal tahun 1960-an, hardware kontrol analog listrik menggantikan sebagian besar hardware kontrol analog pneumatik. Namun, dalam banyak proses, elemen kontrol tertentu, yaitu aktuator klep kontrol, tetap pneumatik bahkan saat ini. Kontroler analog listrik tahun 1960-an adalah kontroler single-loop di mana setiap input pertama kali dibawa dari titik pengukuran dalam proses ke ruang kontrol di mana sebagian besar kontroler berada. Output dari kontroler kemudian dikirim dari ruang kontrol ke elemen kontrol akhir. Antarmuka operator terdiri dari panel kontrol yang memiliki kombinasi tampilan faceplate dan perekam grafik untuk kontroler single-loop dan indikator. Strategi kontrol terutama melibatkan kontrol feed-back, biasanya dengan kontroler proporsional-integral (PI). Akhir tahun 1950-an dan awal tahun 1960-an, komputer kontrol proses untuk kontrol digital langsung (DDC) dan kontrol proses supervisory diperkenalkan. Dalam hal penggunaan DDC, loop DDC sering kali memiliki cadangan kontrol analog mendekati 100 % yang membuat sistem menjadi mahal.
Sistem awal lainnya terutama menggunakan komputer kontrol proses untuk kontrol proses supervisory. Kontrol regulator disediakan oleh kontroler analog, yang tidak memerlukan cadangan, tetapi perhatian operator terbagi antara panel kontrol dan layar komputer. Tampilan terminal menyediakan antarmuka operator saat kontrol supervisory digunakan, tetapi panel kontrol masih terletak di ruang kontrol untuk waktu ketika cadangan analog diperlukan. Dalam lingkungan ini, penggunaan teknik kontrol lanjutan seperti kontrol feed-forward, kontrol decoupling multi-variabel, dan kontrol cascade menjadi luas. Fungsi sistem kontrol awal ini dirancang berdasarkan kemampuan komputer bukan karakteristik proses. Keterbatasan ini, dikombinasikan dengan pelatihan operator yang kurang memadai dan antarmuka pengguna yang tidak ramah, mengarah pada desain yang sulit dioperasikan, dipelihara, dan diperluas. Selain itu, banyak sistem memiliki spesifikasi kustom yang membuatnya sangat mahal. Infus aplikasi sistem digital ke industri proses terjadi sekitar tahun 1970, ketika mikroprosesor murah menjadi tersedia secara komersial.
Sistem Kontrol Terdistribusi (DCS) – DCS terdiri dari banyak elemen seperti yang ditunjukkan dalam Gambar 3. Komputer host melakukan tugas yang membutuhkan komputasi intensif seperti optimasi dan strategi kontrol lanjutan. Jalur data, yang terdiri dari saluran transmisi digital, menghubungkan semua komponen dalam sistem. Jalur data redundant mengurangi kemungkinan kehilangan data. Stasiun kontrol operator menyediakan konsol video untuk komunikasi operator dengan sistem, untuk memantau dan mengontrol proses. Banyak stasiun kontrol berisi printer untuk pencatatan alarm, pencetakan laporan, atau salinan keras grafis proses. Unit kontrol jarak jauh mengimplementasikan fungsi kontrol dasar seperti algoritma PID dan terkadang menyediakan kemampuan akuisisi data. Konsol programmer mengembangkan program aplikasi untuk sistem kontrol terdistribusi. Perangkat penyimpanan massal menyimpan data proses untuk tujuan kontrol serta keputusan korporasi. Perangkat penyimpanan dapat berupa hard disk atau database. Komunikasi dan interaksi antara kontroler, input, dan output direalisasikan oleh perangkat lunak, bukan oleh kabel keras. DCS, oleh karena itu, merevolusi banyak aspek kontrol proses, dari penampilan ruang kontrol hingga penggunaan yang luas strategi kontrol lanjutan.
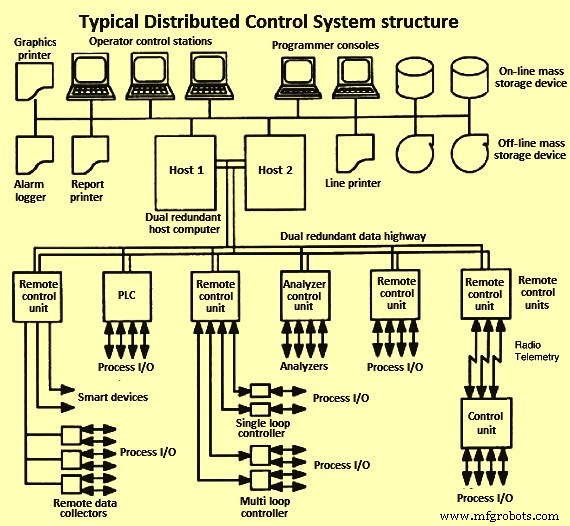
Fig 3 Struktur sistem DCS yang khas
Kontroler Logika Terprogram (PLC) – Awalnya, kontroler PLC adalah perangkat berasaskan mikroprosesor yang dedicated, stand-alone, yang mengeksekusi logika biner sederhana untuk sequensi dan interlock. PLC secara signifikan meningkatkan kemudahan dengan dimana modifikasi dan perubahan dapat diterapkan pada logika tersebut. PLC telah menjadi semakin canggih dalam hal kemampuan perhitungan. Kontrol proses batch didominasi oleh kontrol tipe logika, dan PLC adalah alternatif yang dipilih dibandingkan DCS. Karena ketersediaan antarmuka terintegrasi yang relatif mulus antara DCS dan PLC, praktik saat ini umumnya menggunakan kombinasi terintegrasi DCS dan PLC. Sebagian besar PLC juga menangani logika sekuensial dan dilengkapi dengan kemampuan timing internal untuk menunda tindakan dengan jumlah waktu yang ditetapkan, untuk mengeksekusi tindakan untuk waktu yang ditetapkan, dan seterusnya.
Sistem Keselamatan dan Pemadaman – Kontrol proses memainkan peran penting dalam pertimbangan keselamatan proses. Ketika prosedur otomatis menggantikan prosedur manual untuk operasi rutin, probabilitas kesalahan manusia yang mengarah pada situasi berbahaya menjadi lebih kecil. Juga, kesadaran operator terhadap kondisi pabrik saat ini ditingkatkan. Sistem perlindungan harus disediakan untuk proses-proses berbahaya. Salah satu caranya adalah menyediakan logika untuk tujuan spesifik untuk membawa proses ke keadaan di mana kondisi ini tidak dapat ada, disebut sistem interlock keselamatan. Karena sistem kontrol proses dan sistem interlock keselamatan melayani tujuan yang berbeda, mereka harus dipisahkan secara fisik. Ini mengurangi risiko mengubah sistem keselamatan secara tidak sengaja. Sistem reliabilitas tinggi khusus telah dikembangkan untuk pemadaman keselamatan, misalnya, sistem modular redundan triple. Ini memungkinkan sistem memiliki kegagalan internal dan tetap melakukan fungsinya dasar. Pada dasarnya sistem modular redundan triple terdiri dari tiga subsistem identik yang secara aktif melakukan fungsi yang sama secara bersamaan.
Alarm – Tujuan alarm adalah untuk memperingatkan operator proses terhadap kondisi proses yang memerlukan perhatian segera. Alarm diaktifkan kapan pun kondisi abnormal terdeteksi dan peringatan dikeluarkan. Alarm kembali normal ketika kondisi abnormal tidak lagi ada. Alarm dapat didefinisikan pada variabel yang diukur, variabel yang dihitung, dan output kontroler. Ada berbagai kelas alarm yang berbeda.
Transmitter Cerdas, Klep, dan Field-Bus – Ada tren yang jelas dalam teknologi kontrol proses menuju penggunaan yang meningkat dari teknologi digital. Komunikasi digital terjadi melalui field-bus, yaitu kabel koaksial atau serat optik, yang perangkat cerdas langsung terhubung dan ditransmisikan dari dan ke ruang kontrol atau ruang peralatan jarak jauh sebagai sinyal digital. Pendekatan field-bus mengurangi kebutuhan akan pasangan terpilin dan kabel yang terkait (Gambar 4).
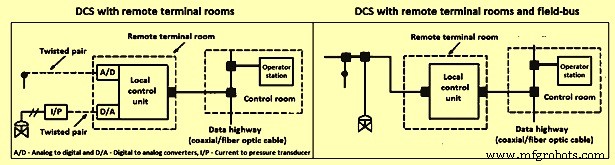
Fig 4 DCS dengan terminal ruang jarak jauh dan field-bus
Berbagai protokol jaringan lapangan menyediakan kemampuan untuk mentransfer informasi dan instruksi digital antara perangkat lapangan, instrumen, dan sistem kontrol. Perangkat lunak field-bus memediasi alur informasi di antara komponen. Beberapa perangkat digital dapat terhubung dan berkomunikasi satu sama lain melalui garis komunikasi digital, yang sangat mengurangi kabel.
Perangkat Lunak Kontrol Proses – Pendekatan ramah pengguna yang paling banyak diadopsi adalah bahasa kontrol proses berbasis formulir atau tabel (PCL). PCL populer termasuk diagram blok fungsi, logika tangga, dan logika terprogram. Inti dari bahasa ini sejumlah blok fungsi dasar atau modul perangkat lunak, seperti analog in, digital in, analog out, digital out, dan PID, dll. Secara umum, setiap modul berisi satu atau lebih input dan sebuah output. Pemrograman melibatkan menghubungkan output blok ke input blok lain melalui antarmuka grafis. Pengguna diwajibkan mengisi templat untuk menunjukkan sumber nilai input, tujuan nilai output, dan parameter untuk formulir/tabel yang disiapkan untuk modul. Kolom sumber dan tujuan dapat menentukan saluran I/O proses (input/output) dan nama tag saat sesuai. Untuk menghubungkan modul, beberapa sistem memerlukan pengisian nama tag modul yang berasal atau menerima data. Kolom yang ditentukan pengguna mencakup fungsi khusus, selektor (minimum atau maksimum), komparator (kurang dari atau sama dengan), dan timer (penundaan aktivasi). Sebagian besar DCS memungkinkan blok fungsi dibuat.
Hierarki Kontrol Fasilitas – Lima level dalam proses teknologis di mana berbagai aktivitas optimasi, kontrol, pemantauan, dan akuisisi data diterapkan ditunjukkan dalam Gambar 5. Posisi relatif setiap blok dalam gambar dimaksudkan konseptual, karena dapat ada tumpang tindih dalam fungsi yang dilakukan. Skala waktu relatif di mana setiap level aktif juga ditunjukkan. Setiap dari lima level kontrol konseptual memiliki kebutuhan dan kebutuhan sendiri dalam hal hardware, perangkat lunak, teknik, dan kustomisasi. Karena informasi mengalir ke atas dalam hierarki dan keputusan kontrol mengalir ke bawah, kontrol efektif pada level tertentu hanya terjadi jika semua level di bawah level yang berkaitan berfungsi dengan baik. Level tertinggi (perencanaan dan jadwal) menetapkan tujuan produksi untuk memenuhi keterbatasan pasokan dan logistik serta mengatasi keputusan utilizasi kapasitas dan tenaga kerja yang bervariasi menurut waktu. Ini disebut enterprise resource planning (ERP).
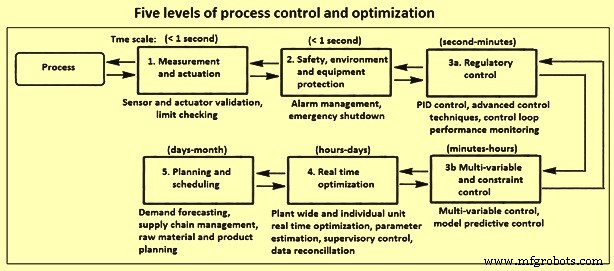
Fig 5 Lima level kontrol dan optimasi proses
Secara umum, berbagai aplikasi kontrol bertujuan untuk satu atau lebih tujuan berikut, yaitu (i) menentukan dan mempertahankan proses pada titik operasi optimal praktis, (ii) mempertahankan operasi aman untuk perlindungan personil dan peralatan, (iii) meminimalkan kebutuhan akan perhatian dan intervensi operator, dan (iv) meminimalkan jumlah, cakupan, dan penyebaran gangguan dan kesalahan.
Instrumentasi dan Elemen Proses
Instrumentasi – Ini terdiri dari komponen loop kontrol. Instrumentasi, yang menyediakan antarmuka langsung antara proses dan hierarki kontrol, berfungsi sebagai sumber informasi dasar tentang kondisi proses dan sarana akhir di mana tindakan korektif ditransmisikan ke proses. Fungsi alat pengukur proses adalah untuk mencermati nilai, atau perubahan nilai, dari variabel proses. Alat pengukur aktual dapat menghasilkan gerakan fisik, sinyal tekanan, dan sinyal mili-volt, dll. Transduser mengubah sinyal pengukur dari satu kuantitas fisik atau kimiawi ke yang lain, misalnya tekanan ke mili-ampere. Sinyal transduser kemudian ditransmisikan ke ruang kontrol melalui garis transmisi. Transmitter oleh karena itu adalah generator sinyal dan pengemudi garis. Peralatan kontrol modern memerlukan sinyal digital untuk tampilan dan algoritma kontrol, oleh karena itu konverter analog-ke-digital (ADC) mengubah sinyal analog transmitter menjadi format digital.
Variabel proses yang paling banyak diukur adalah suhu, aliran, tekanan, level, dan komposisi. Saat sesuai, properti fisik lain juga diukur. Pemilihan instrumentasi yang tepat untuk aplikasi tertentu bergantung pada faktor seperti jenis dan sifat fluida atau padat yang terlibat, kondisi proses yang relevan, rangeability, akurasi, dan repeatabilitas yang diperlukan, waktu respons, biaya terpasang, dan pemeliharaan serta keandalan.
Transmisi dan Kondisi Sinyal – Berbagai macam fenomena digunakan untuk mengukur variabel proses yang diperlukan untuk mengkarakterisasi kondisi proses. Karena sebagian besar proses dioperasikan dari ruang kontrol, nilai-nilai ini harus tersedia di sana. Oleh karena itu, pengukuran biasanya ditransdusikan ke bentuk elektronik, paling sering 4-20 mA, dan kemudian ditransmisikan ke unit terminal jarak jauh dan kemudian ke ruang kontrol. Sangat penting untuk memastikan perawatan yang tepat sehingga sinyal pengukuran ini tidak rusak karena arus tanah, gangguan dari peralatan listrik dan distribusi lainnya, dan sumber kebisingan lainnya.
Elemen Kontrol Akhir – Kontrol yang baik pada setiap level hierarki memerlukan kinerja yang baik oleh elemen kontrol akhir di level lebih rendah. Pada level kontrol yang lebih tinggi, elemen kontrol akhir dapat berupa aplikasi kontrol pada level kontrol lebih rendah. Namun, perintah kontrol pada akhirnya mempengaruhi proses melalui elemen kontrol akhir pada level kontrol regulator, misalnya klep kontrol, pompa, penangkal, louvre, dan pemakan, dll.
Dinamika Proses dan Model Matematis
Dinamika proses dan model matematis – Pemahaman yang menyeluruh tentang perilaku waktu-dependen dari proses teknologis diperlukan untuk menginstrumentasi dan mengontrol proses. Ini pada gilirannya membutuhkan apresiasi tentang bagaimana alat matematis dapat diterapkan dalam analisis dan desain sistem kontrol proses. Ada beberapa prinsip matematis yang digunakan untuk kontrol otomatis. Ini adalah (i) model fisik dan model empiris, (ii) simulasi model dinamis, (iii) transformasi Laplace, fungsi transfer, dan diagram blok, dan (iv) pemasangan model dinamis ke data eksperimental, dll.
Sistem kontrol umpan balik – Pengukuran variabel yang dikontrol tersedia dalam banyak masalah kontrol proses. Secara spesifik, ini adalah kasus ketika suhu, tekanan, atau aliran harus dikontrol. Dalam situasi ini variabel yang dikontrol dapat diukur secara langsung dan variabel yang dimanipulasi disesuaikan melalui elemen kontrol akhir. Kontroler umpan balik mengambil tindakan ketika variabel yang dikontrol menyimpang dari set-pointnya, seperti yang terdeteksi oleh nilai non-nol dari sinyal error. Berbagai jenis kontrol umpan balik adalah (i) kontrol on/off, (ii) kontrol proporsional, (iii) kontrol proporsional plus integral (PI), (iv) kontrol proporsional plus integral plus derivative (PID), dan (v) digital PID.
Kontroler sederhana hanya dapat menunjukkan dua pengaturan dan disebut kontroler on/off. Output kontroler ini berada pada nilai maksimum atau minimumnya, tergantung pada tanda error. Meskipun jenis kontroler ini sederhana, jarang digunakan. Kontroler proporsional menawarkan lebih banyak fleksibilitas daripada kontroler on/off karena variabel yang dimanipulasi terkait tidak hanya dengan tanda error tetapi juga dengan magnitudo. Perilaku input-output kontroler proporsional aktual memiliki batas atas dan bawah yaitu output mencapai saturasi ketika batas kontrol tercapai. Batas standar pada output kontroler adalah 3-15 PSI untuk kontroler pneumatik, 4-20mA untuk kontroler listrik, dan 0-10 VDC untuk kontroler digital.
Tindakan integrasi perlu disertakan dalam loop kontrol, jika respons tanpa offset diperlukan dalam kehadiran gangguan beban konstan atau untuk perubahan set-point. Jika proses tidak menunjukkan perilaku integrasi itu sendiri maka mungkin untuk mengimplementasikan kontroler proporsional plus-integral untuk mencapai kinerja yang diinginkan. Ada keuntungan dan kerugian yang terkait dengan tindakan integral dalam kontroler. Salah satu kerugian kontroler PI adalah tindakan integral dapat menyebabkan bereaksi lebih lambat daripada kontroler proporsional. Jika penting untuk mencapai respons yang lebih cepat yang harus tanpa offset maka ini dapat dicapai dengan menyertakan tindakan derivatif dan integral dalam kontroler. Untuk mengantisipasi perilaku masa depan dari sinyal error, kontroler PID menghitung laju perubahan error, sehingga tren arah sinyal error mempengaruhi output kontroler. Meskipun banyak kontroler tradisional adalah kontroler PI/PID analog, tren menuju sistem kontrol digital juga telah mempengaruhi implementasi kontroler. Dalam banyak pabrik proses modern kontroler PI/PID analog telah digantikan oleh setara digitalnya.
Dinamika open-loop dan closed-loop – Dinamika open-loop merujuk pada perilaku proses jika tidak ada kontroler yang bertindak padanya. Demikian pula, jika kontroler dimatikan dengan mengatur konstanta proporsional ke nol, sistem kontrol menunjukkan perilaku open-loop dan dinamika sistem sepenuhnya ditentukan oleh proses. Oleh karena itu, tidak mungkin mencapai set-point baru untuk proses dalam open-loop kecuali input diubah secara manual. Juga tidak mungkin menolak gangguan ketika proses dioperasikan tanpa kontroler.
Tujuan penggunaan kontrol closed-loop adalah untuk mencapai kinerja yang diinginkan untuk sistem. Ini dapat menghasilkan sistem yang stabil, respons sistem yang lebih cepat terhadap perubahan set-point, atau kemampuan untuk menolak gangguan. Pemilihan jenis kontroler serta nilai parameter pengaturan kontroler mempengaruhi perilaku closed-loop. Untuk proses yang dikontrol seseorang perlu menemukan pengaturan kontroler yang menghasilkan respons sistem yang cepat dengan sedikit atau tidak ada offset. Pada saat yang sama, sistem harus robust terhadap perubahan karakteristik proses. Menemukan pengaturan yang sesuai disebut 'tuning' kontroler.
Pengaturan dan stabilitas kontroler – Penemuan parameter pengaturan optimum untuk kontroler adalah tugas yang penting. Parameter yang tidak sesuai dapat menghasilkan tidak mencapai kinerja closed-loop yang diinginkan (misalnya, osilasi yang perlahan meredam, atau proses yang lambat). Juga mungkin proses closed-loop dengan kontroler yang tidak teratur dapat menghasilkan kinerja yang lebih buruk dari kasus open-loop atau proses bahkan dapat menjadi tidak stabil.
Perangkat lunak matematis untuk kontrol proses – Berbagai paket perangkat lunak yang berbeda tersedia yang mendukung proses desain kontroler, pengujian kontroler, dan implementasi.
Teknik Kontrol Lanjutan
Meskipun kontroler umpan balik PI/PID single-loop memuaskan untuk banyak aplikasi proses, ada kasus di mana teknik kontrol lanjutan dapat menghasilkan peningkatan yang signifikan dalam kinerja closed-loop. Proses-proses ini sering menunjukkan satu atau lebih fenomena seperti (i) dinamika lambat, (ii) penundaan waktu, (iii) gangguan yang sering, (iv) interaksi multi-variabel. Sejumlah besar strategi kontrol lanjutan sedang digunakan. Beberapa yang penting singkatnya dibahas di bawah ini.
Kontrol feed-forward – Salah satu kerugian kontrol umpan balik konvensional dengan penundaan waktu besar adalah gangguan tidak dikenali sampai setelah variabel yang dikontrol menyimpang dari titik setnya. Namun, jika memungkinkan untuk mengukur gangguan beban secara langsung maka kontrol feed-forward dapat diterapkan untuk meminimalkan efek yang ditimbulkan gangguan beban ini pada variabel yang dikontrol. Selain dapat mengukur gangguan beban, juga diperlukan untuk menentukan korelasi matematis untuk efek yang ditimbulkan gangguan beban pada variabel yang dikontrol untuk menerapkan kontroler feed-forward. Alasan ini adalah karena kontroler feed-forward membalik model ini untuk membatalkan efek yang ditimbulkan gangguan. Kontroler feed-forward dapat dirancang berdasarkan perilaku keadaan stabil atau dinamis proses.
Kontrol cascade – Kemungkinan lain untuk mengontrol proses dengan gangguan multi atau yang bekerja lambat, adalah untuk menerapkan kontrol cascade. Ide di balik kontrol cascade adalah lebih dari satu kontroler digunakan untuk menolak gangguan. Sebaliknya sebuah kontroler sekunder ditambahkan untuk mengambil tindakan sebelum gangguan yang bekerja lambat memiliki efek pada variabel kontrol primer. Untuk mencapai ini, kontroler sekunder juga memerlukan titik pengukuran sekunder yang perlu ditempatkan sehingga mengenali kondisi gangguan sebelum variabel kontrol primer terpengaruh. Strategi kontrol cascade adalah antara strategi kontrol proses yang paling populer.
Kontrol selektif dan override – Beberapa proses memiliki lebih banyak variabel yang dikontrol daripada variabel yang dimanipulasi. Situasi seperti itu tidak memungkinkan pasangan yang tepat dari variabel yang dikontrol dan dimanipulasi. Solusi umum adalah menggunakan perangkat yang disebut selektor yang memilih variabel proses yang sesuai dari sejumlah pengukuran yang valid. Tujuan selektor adalah untuk meningkatkan kinerja sistem kontrol serta melindungi peralatan dari kondisi operasi yang tidak aman dengan memilih variabel yang dikontrol yang sesuai untuk kondisi operasi proses tertentu. Selektor dapat didasarkan pada beberapa titik pengukuran, beberapa elemen kontrol akhir, atau beberapa kontroler.
Kontrol adaptif dan auto-tuning – Kondisi operasi proses dapat sering berubah selama operasi pabrik. Ini mengakibatkan proses berperilaku berbeda dari model yang telah digunakan untuk desain kontroler. Oleh karena itu, kontroler tidak memiliki pengetahuan yang akurat tentang proses pada titik operasi saat ini dan oleh karena itu tidak dapat memberikan penolakan gangguan atau pelacakan set-point yang memadai. Salah satu cara untuk mengatasi ini adalah menggunakan sistem kontrol adaptif yang secara otomatis menyesuaikan parameter kontroler untuk mengkompensasi kondisi proses yang berubah. Auto-tuning adalah metode terkait di mana sistem closed-loop diuji secara berkala, dan karakteristik uji secara otomatis menentukan pengaturan kontroler baru.
Kontrol logika fuzzy – Untuk banyak proses, sangat memakan waktu untuk menentukan model proses yang akurat. Namun, pada saat yang sama, dapat intuitif untuk mendapatkan perkiraan kasar tentang bagaimana variabel yang dimanipulasi harus bereaksi terhadap kondisi proses. Untuk kasus seperti itu, kontroler logika fuzzy dapat menawarkan keuntungan dibandingkan kontroler konvensional PID. Alasan ini adalah karena kontroler fuzzy tidak memerlukan deskripsi matematis yang tepat dari proses. Sebaliknya, mereka mengklasifikasi input dan output kontroler sebagai milik salah satu dari beberapa grup (misalnya rendah, normal, dan tinggi). Aturan fuzzy kemudian digunakan untuk menghitung kategori output dari input yang diberikan. Aturan ini harus disediakan oleh insinyur kontrol atau harus diidentifikasi dari operasi pabrik oleh auto-tuning. Juga mungkin untuk menggabungkan kontroler logika fuzzy dengan jaringan saraf untuk membentuk kontroler neuro-fuzzy. Jenis kontroler ini dapat menawarkan keuntungan yang signifikan dibandingkan konvensional PID ketika diterapkan pada sistem non-linier yang karakteristiknya berubah seiring waktu.
Kontrol Statistik Proses (SPC)
Kontrol statistik proses (SPC) – SPC, juga disebut kontrol kualitas statistik (SQC), telah menemukan aplikasi yang luas dalam beberapa tahun terakhir karena konsentrasi yang meningkat pada produktivitas yang ditingkatkan. Alasan lain untuk penggunaan yang meningkatnya adalah bahwa kontrol umpan balik tidak dapat diterapkan pada banyak proses karena kurangnya pengukuran online. Namun, penting untuk mengetahui apakah proses-proses ini beroperasi dengan memuaskan. Sementara SPC tidak dapat mengambil tindakan korektif saat proses bergerak menjauh dari sasaran yang diinginkan, dapat berfungsi sebagai indikator bahwa kualitas produk mungkin tidak memuaskan dan tindakan korektif harus dilakukan untuk operasi pabrik lebih lanjut.
Untuk proses yang beroperasi dengan memuaskan, variasi kualitas produk jatuh dalam batas yang dapat diterima. Batas ini biasanya sesuai dengan nilai minimum dan maksimum dari properti yang ditentukan. Data operasi normal dapat digunakan untuk menghitung deviasi rata-rata dan deviasi standar s dari variabel proses tertentu dari serangkaian observasi. Deviasi standar adalah ukuran untuk bagaimana nilai variabel menyebar di sekitar rata-rata. Nilai besar menunjukkan bahwa variasi luas dalam variabel. Asumsi variabel proses mengikuti distribusi probabilitas normal, maka 99,7 % dari semua observasi harus berada di antara batas atas dan batas bawah. Ini dapat digunakan untuk menentukan kualitas kontrol. Jika semua data dari proses berada di dalam batas, maka dapat disimpulkan bahwa tidak ada hal yang tidak biasa terjadi selama periode waktu yang dicatat, lingkungan proses relatif tidak berubah, dan kualitas produk berada dalam spesifikasi. Di sisi lain, jika pelanggaran berulang terhadap batas terjadi, maka kesimpulan dapat ditarik bahwa proses tidak terkontrol dan lingkungan proses telah berubah. Setelah ini ditentukan, operator proses dapat mengambil tindakan untuk menyesuaikan kondisi operasi untuk melawan perubahan yang tidak diinginkan yang telah terjadi pada kondisi proses.
Kontrol Multi-Variabel dan MPC
Kontrol multi-variabel – Banyak proses teknologis berisi beberapa variabel yang dimanipulasi serta variabel yang dikontrol. Proses-proses ini disebut sistem kontrol multi-variabel. Mungkin untuk menganalisis interaksi di antara loop kontrol dengan teknik seperti array gain relatif. Jika ternyata hanya ada interaksi kecil di antara loop maka mungkin untuk memasangkan input dan output dengan cara yang menguntungkan dan menggunakan kontroler single-loop yang dapat diatur secara independen satu sama lain. Namun, jika interaksi kuat ada, maka kontroler perlu diatur ulang untuk mengurangi osilasi.
Kontrol prediktif berbasis model (MPC) – MPC adalah teknik kontrol berbasis model. Ini adalah teknik paling populer untuk menangani masalah kontrol multi-variabel dengan banyak input dan banyak output (MIMO) dan juga dapat menaklukkan keterbatasan ketimpangan pada input atau output seperti batas atas dan bawah. Semua masalah ini diatasi oleh MPC dengan menyelesaikan masalah optimasi dan oleh karena itu tidak diperlukan strategi kontrol override yang rumit. Berbagai macam tipe model yang berbeda dapat digunakan untuk prediksi. Pemilihan tipe model yang sesuai bergantung pada aplikasi yang akan dikontrol. Model dapat didasarkan pada prinsip pertama atau dapat berupa model empiris. Juga, model yang disediakan dapat berupa linier atau non-linier, asalkan perangkat lunak kontrol prediktif berbasis model mendukung jenis model ini.
Optimasi real-time – Tujuan operasi fasilitas proses ditetapkan oleh ekonomi, pesanan produk, ketersediaan bahan baku dan utilitas, dll. Pada titik waktu yang berbeda dapat menguntungkan atau perlu untuk mengoperasikan proses dengan cara yang berbeda untuk memenuhi tujuan operasi tertentu. Proses teknologis, Namun, adalah lingkungan terintegrasi yang dinamis di mana kondisi eksternal dan internal dapat menyebabkan titik operasi optimal untuk setiap tujuan operasi bervariasi dari waktu ke waktu. Titik operasi ini dapat dihitung oleh optimasi proses real-time (RTO), di mana optimasi dapat dilakukan pada beberapa level, mulai dari optimasi dalam kontroler prediktif berbasis model, hingga kontroler supervisory yang menentukan sasaran untuk operasi optimum proses, hingga optimasi siklus produksi. Masalah pabrik yang dapat diselesaikan oleh teknik optimasi secara harian atau per jam dapat besar yang berisi ribuan atau bahkan puluhan ribuan variabel.
Kontrol Batch dan Sekuensial
Dalam proses batch, produk dibuat dalam batch diskrit dengan melakukan sejumlah langkah pemrosesan secara sekuensial pada urutan yang ditetapkan pada bahan baku dan produk menengah. Laju produksi besar dicapai dengan mengulangi proses. Istilah resep memiliki rentang definisi dalam pemrosesan batch, tetapi secara umum resep adalah prosedur dengan sekumpulan data, operasi, dan langkah kontrol untuk memproduksi grade produk tertentu. Rumus adalah daftar parameter resep, yang mencakup bahan baku, parameter pemrosesan, dan output produk. Prosedur resep memiliki operasi untuk kondisi normal dan abnormal. Setiap operasi berisi permintaan sumber daya untuk bahan tertentu (dan jumlahnya). Operasi dalam resep dapat menyesuaikan set-point dan menyalakan serta mematikan peralatan. Siklus produksi lengkap untuk resep tertentu disebut kampanye (banyak batch). Siklus produksi terdiri dari jumlah batch yang ditetapkan menggunakan bahan baku yang sama dan membuat produk yang sama untuk memenuhi permintaan pelanggan. Batch yang terakumulasi disebut lot.
Dalam pemrosesan batch multi-grade, instruksi tetap sama dari batch ke batch, tetapi rumus dapat diubah untuk menghasilkan variasi yang modest dalam produk. Dalam pemrosesan batch fleksibel, baik rumus (parameter resep) maupun instruksi pemrosesan dapat berubah dari batch ke batch. Resep untuk setiap produk harus menentukan baik bahan baku yang diperlukan maupun bagaimana kondisi dalam reaktor harus diurutkan untuk membuat produk yang diinginkan.
Hierarki kontrol proses batch – Aktivitas kontrol fungsional untuk kontrol proses batch dapat diringkas dalam empat kategori, yaitu (i) sequensi dan kontrol logika batch, (ii) kontrol selama batch, (iii) kontrol run-to-run, dan (iv) manajemen produksi batch.
Dalam sequensi dan kontrol logika batch, sequensi langkah kontrol mengikuti resep yang terlibat. Contoh: pencampuran bahan, pemanasan, menunggu reaksi selesai, pendinginan, atau pelepasan produk yang dihasilkan. Transfer materi ke dan dari reaktor batch termasuk pengukuran materi saat dimuat (seperti yang ditentukan oleh setiap resep), serta transfer materi pada selesainya operasi proses. Selain logika diskrit untuk langkah kontrol, logika diperlukan untuk interlock keselamatan untuk melindungi personil, peralatan, dan lingkungan dari kondisi yang tidak aman. Interlock proses memastikan bahwa operasi proses hanya dapat terjadi dalam urutan waktu yang benar untuk waktu yang ditetapkan. Deteksi kapan operasi batch harus diakhiri (titik akhir) dapat dilakukan dengan pengukuran inferensial kualitas produk, jika pengukuran langsung tidak dapat dilakukan.
Kontrol run-to-run (juga disebut batch-to-batch) adalah fungsi supervisory berdasarkan pengukuran kualitas produk offline pada akhir siklus. Kondisi dan profil operasi untuk batch disesuaikan antara siklus untuk meningkatkan kualitas produk menggunakan alat seperti optimasi. Manajemen produksi batch melibatkan memberitahu operator pabrik tentang status proses dan cara berinteraksi dengan resep dan kontrol sekuensial, regulator, dan diskrit. Informasi lengkap (resep) dipertahankan untuk memproduksi setiap grade produk, termasuk nama dan jumlah bahan, titik set variabel proses, laju ramping, waktu pemrosesan, dan prosedur pemangkasan. Informasi database lain mencakup batch yang diproduksi per shift, harian, atau mingguan, serta neraca bahan dan energi. Penjadwalan unit proses didasarkan pada ketersediaan bahan baku dan peralatan serta permintaan pelanggan.
Grafik fungsi sekuensial – Dibandingkan dengan proses kontinu, kontrol proses batch memerlukan persentase logika diskrit dan kontrol sekuensial yang lebih besar daripada loop kontrol regulator. Aplikasi kontrol batch bertujuan untuk mengontrol waktu dan sequensi langkah proses berdasarkan input dan output diskrit serta output analog. Kompleksitas logika interaktif di dalam dan di antara berbagai level kontrol, interaksi yang diperlukan dengan operator dan kebutuhan akan modifikasi dan pemeliharaan aplikasi yang berkelanjutan adalah alasan mengapa organisasi, desain fungsional, dan dokumentasi yang jelas sangat penting untuk penggunaan yang sukses aplikasi kontrol batch. Untuk menggambarkan apa yang harus dilakukan, model struktural biasanya digunakan untuk mewakili tindakan pemrosesan batch yang diperlukan, peralatan batch, dan kombinasi komponen. Berbagai format telah diajukan untuk menggambarkan aplikasi kontrol batch, misalnya, bagaimana langkah pemrosesan batch dilakukan dengan peralatan dan instrumentasi batch, antarmuka di antara berbagai level kontrol, antarmuka di antara kontrol batch dan tindakan serta respons operator, dan interaksi dan koordinasi dengan interlock keselamatan. Format yang diajukan termasuk diagram alur, diagram keadaan, tabel keputusan, pseudo-kode terstruktur, diagram transisi keadaan, jaringan petri, dan grafik fungsi sekuensial. Grafik fungsi sekuensial (SFC) menggambarkan secara grafis perilaku sekuensial dari program kontrol.



